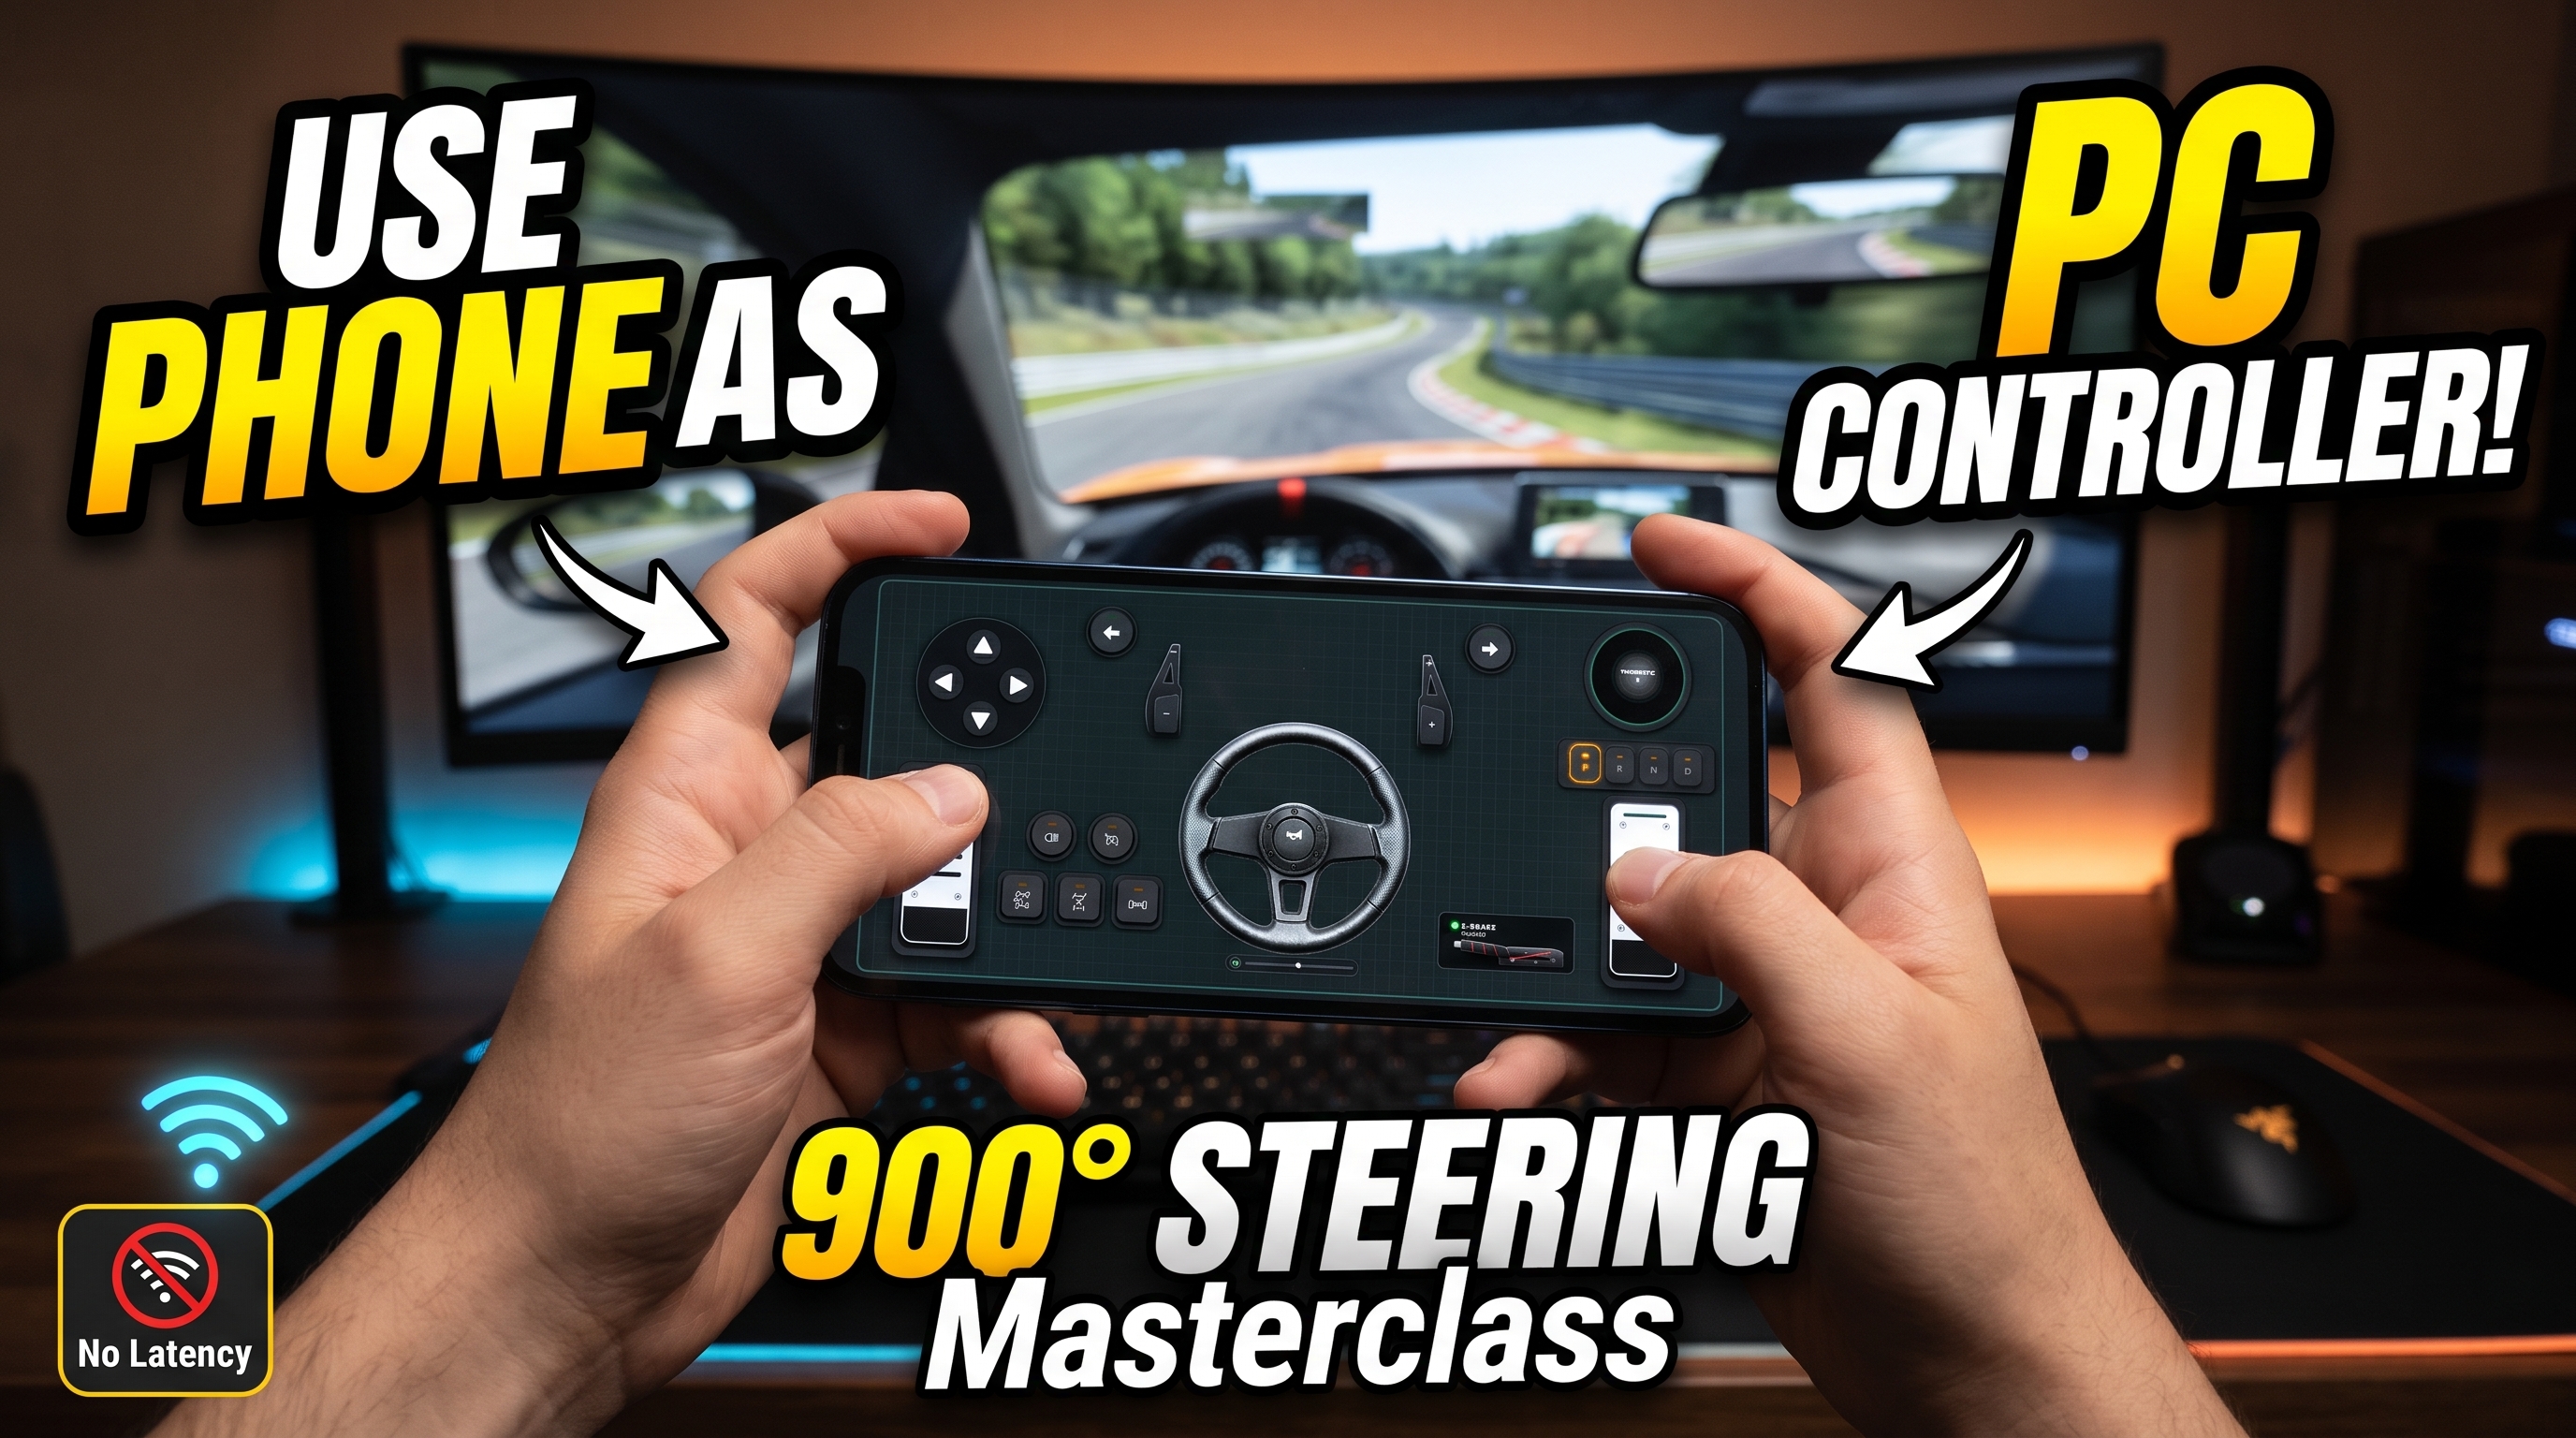

Ofrecer una respuesta de telemetría inferior a 10 ms desde un giroscopio móvil directamente a un motor de físicas requiere equilibrar el rendimiento de paquetes sin procesar con un filtrado preciso de los sensores. Cuando configuras tu dispositivo móvil para tender un puente entre el hardware de la pantalla táctil y un escritorio con Windows, básicamente estás implementando una Unidad de Medición Inercial (IMU) de alta frecuencia directamente en tu escritorio. Para los entusiastas que buscan una experiencia de conducción inmersiva o un sustituto de gamepad versátil sin comprar costoso hardware propietario, aprender a convertir tu móvil en un mando de juegos para PC cambia todo el paradigma de la simulación económica. Al emparejar la aplicación móvil de RojX con el anfitrión gratuito de RojX para Windows, tu dispositivo iOS o Android emula instantáneamente un mando nativo de Microsoft Xbox 360 mientras desbloquea hasta 900 grados de rotación de volante virtual.
#Anclaje USB vs. Wi-Fi de 5 GHz: Eliminando el retraso de entrada
La fluctuación de la red es el enemigo definitivo de la dirección de precisión. Operar un volante virtual a través de una red Wi-Fi doméstica de 2.4 GHz congestionada introduce retrasos en la cola de paquetes que elevan la latencia por encima de los 30 ms, lo que resulta en contravolantes lentos y oscilaciones frustrantes del coche.
Para lograr un rendimiento real de nivel de hardware (tiempos de respuesta de 3 ms - 8 ms), elige una de las dos topologías de conexión principales:
- Anclaje USB directo: Conecta tu smartphone al PC mediante un cable de datos USB de alta velocidad. Habilita el Anclaje a red USB en la configuración de tu red móvil. Esto evita por completo la interferencia inalámbrica, enrutando los paquetes UDP a través de un túnel con cable dedicado y de alta velocidad de baudios.
- Subred Wi-Fi de 5 GHz aislada: Si la libertad inalámbrica es obligatoria, asegúrate de que tu PC esté conectado por cable a tu router mediante Ethernet, y que tu teléfono esté bloqueado exclusivamente en un canal Wi-Fi de 5 GHz dedicado (preferiblemente un ancho de canal de 80 MHz sin salto de canal DFS).
Una vez conectado, el host de RojX para Windows aprovecha el controlador de bus virtual a nivel de kernel ViGEmBus para presentar tus entradas móviles a Windows 10 y Windows 11 como un gamepad de hardware genuino, evitando cualquier sobrecarga de envoltorio de middleware.
⚠️ IMPORTANTE: Windows Defender o los cortafuegos de terceros bloquean frecuentemente el tráfico UDP entrante en el arranque inicial. Asegúrate de permitir que el host de RojX para Windows pase a través de tu configuración de firewall privado, permitiendo explícitamente los puertos UDP utilizados para la transmisión de telemetría.
#Calibración de la linealidad del giroscopio de 900 grados para tomar curvas con precisión
Los datos brutos del giroscopio son intrínsecamente ruidosos. Sin una manipulación adecuada de las curvas matemáticas, inclinar el teléfono se siente increíblemente nervioso o como conducir un barco. Para replicar la resistencia pesada y progresiva de un volante de transmisión directa físico, debes configurar tres parámetros de telemetría distintos dentro de la utilidad de host de RojX:
- Sensibilidad del giroscopio con zona muerta cero: Establece una zona muerta inicial del 1.5% al 2% para absorber los microtemblores de las manos al mantener el teléfono recto en tramos largos de autopista.
- Curvas de respuesta no lineal: Aplica un coeficiente de no linealidad de 1.25 a 1.45. Esto aplana la curva de sensibilidad cerca del eje central para correcciones menores mientras escala exponencialmente la salida de rotación a medida que te acercas al bloqueo total.
- Física del muelle de autocentrado: Emula las fuerzas de retorno de la cremallera de dirección mecánica activando el muelle central del software. Esto hace que el controlador virtual vuelva a cero cuando las entradas de telemetría caen a neutral.
Sensibilidad de la dirección por giroscopio y ajustes preestablecidos de curvas
| Estilo de conducción | Rango de dirección | Sensibilidad % | No linealidad | Fuerza del muelle central |
|---|---|---|---|---|
| Carreras callejeras arcade | 360° | 110% | 1.00 (Lineal) | Baja (30%) |
| Simulación de carreras (GT3 / Pista) | 540° | 90% | 1.25 (Progresivo) | Media (60%) |
| Simulación de camiones pesados | 900° | 75% | 1.50 (Curva profunda) | Alta (85%) |
| Rally todoterreno | 720° | 100% | 1.15 (Equilibrado) | Media-baja (45%) |
Para títulos de transporte pesado como Euro Truck Simulator 2, configurar tu bloqueo de rotación a unos completos 900 grados transforma el perfil de manejo; consulta nuestra guía detallada Guía de configuración de RojX para Euro Truck Simulator 2 para mapear diseños de múltiples plantillas sin problemas.
💡 CONSEJO PRO: Al configurar las físicas de vehículos en entornos de pruebas complejos, consulta nuestra Guía de físicas y dirección de BeamNG.drive para ajustar con precisión los límites de velocidad de dirección y la amortiguación de la respuesta de fuerza para lograr el máximo realismo.
#Integración de pedales táctiles y seguimiento de cabeza por IA
La dirección es solo la mitad de la batalla. Una configuración completa requiere la gestión proporcional del acelerador, el freno y el embrague. RojX resuelve esto permitiéndote superponer zonas de botones táctiles personalizables en la pantalla de tu smartphone junto con tu telemetría de giroscopio.
- Pedales virtuales: Divide el diseño de tu pantalla para reservar las filas inferiores de la pantalla para barras analógicas deslizantes o zonas táctiles sensibles a la presión que actúan como pedales de acelerador y freno.
- Cambio de múltiples plantillas: Cambia instantáneamente entre una interfaz de volante de carreras, una configuración de palanca de vuelo y un diseño de gamepad tradicional sobre la marcha utilizando el administrador de plantillas de RojX.
- Seguimiento de cabeza por cámara web con IA: Combina tu configuración móvil con el Configuración de seguimiento de cabeza por IA de RojX para vincular el movimiento de la cámara de la cabina dentro del juego directamente a tus rotaciones naturales de cabeza, eliminando la necesidad de costosos rastreadores de hardware.
#Solución de problemas comunes de conexión y deriva
Incluso los conjuntos de software robustos encuentran casos extremos. Utiliza esta matriz para diagnosticar un comportamiento inesperado durante las configuraciones de carrera:
- Síntoma: El volante virtual deriva lentamente hacia un lado mientras descansa plano.
- Solución: La acumulación de sesgo del giroscopio se produce debido a microcambios térmicos en la IMU del teléfono. Coloca el teléfono plano sobre tu escritorio y toca 'Restablecer cero del giroscopio' en el panel de la aplicación RojX.
- Síntoma: Windows no reconoce el mando de Xbox 360 emulado.
- Solución: Verifica que el controlador ViGEmBus esté instalado correctamente en tu sistema. Reinstala el paquete de software host si falta el dispositivo de bus virtual en el Administrador de dispositivos de Windows en 'Dispositivos del sistema'.
- Síntoma: Tartamudeo alto o caída de fotogramas durante la transmisión de paquetes.
- Solución: Desactiva los modos de ahorro de energía tanto en tu sistema operativo móvil como en el adaptador de red de Windows para evitar el estacionamiento de núcleos de CPU durante el sondeo de telemetría.
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.