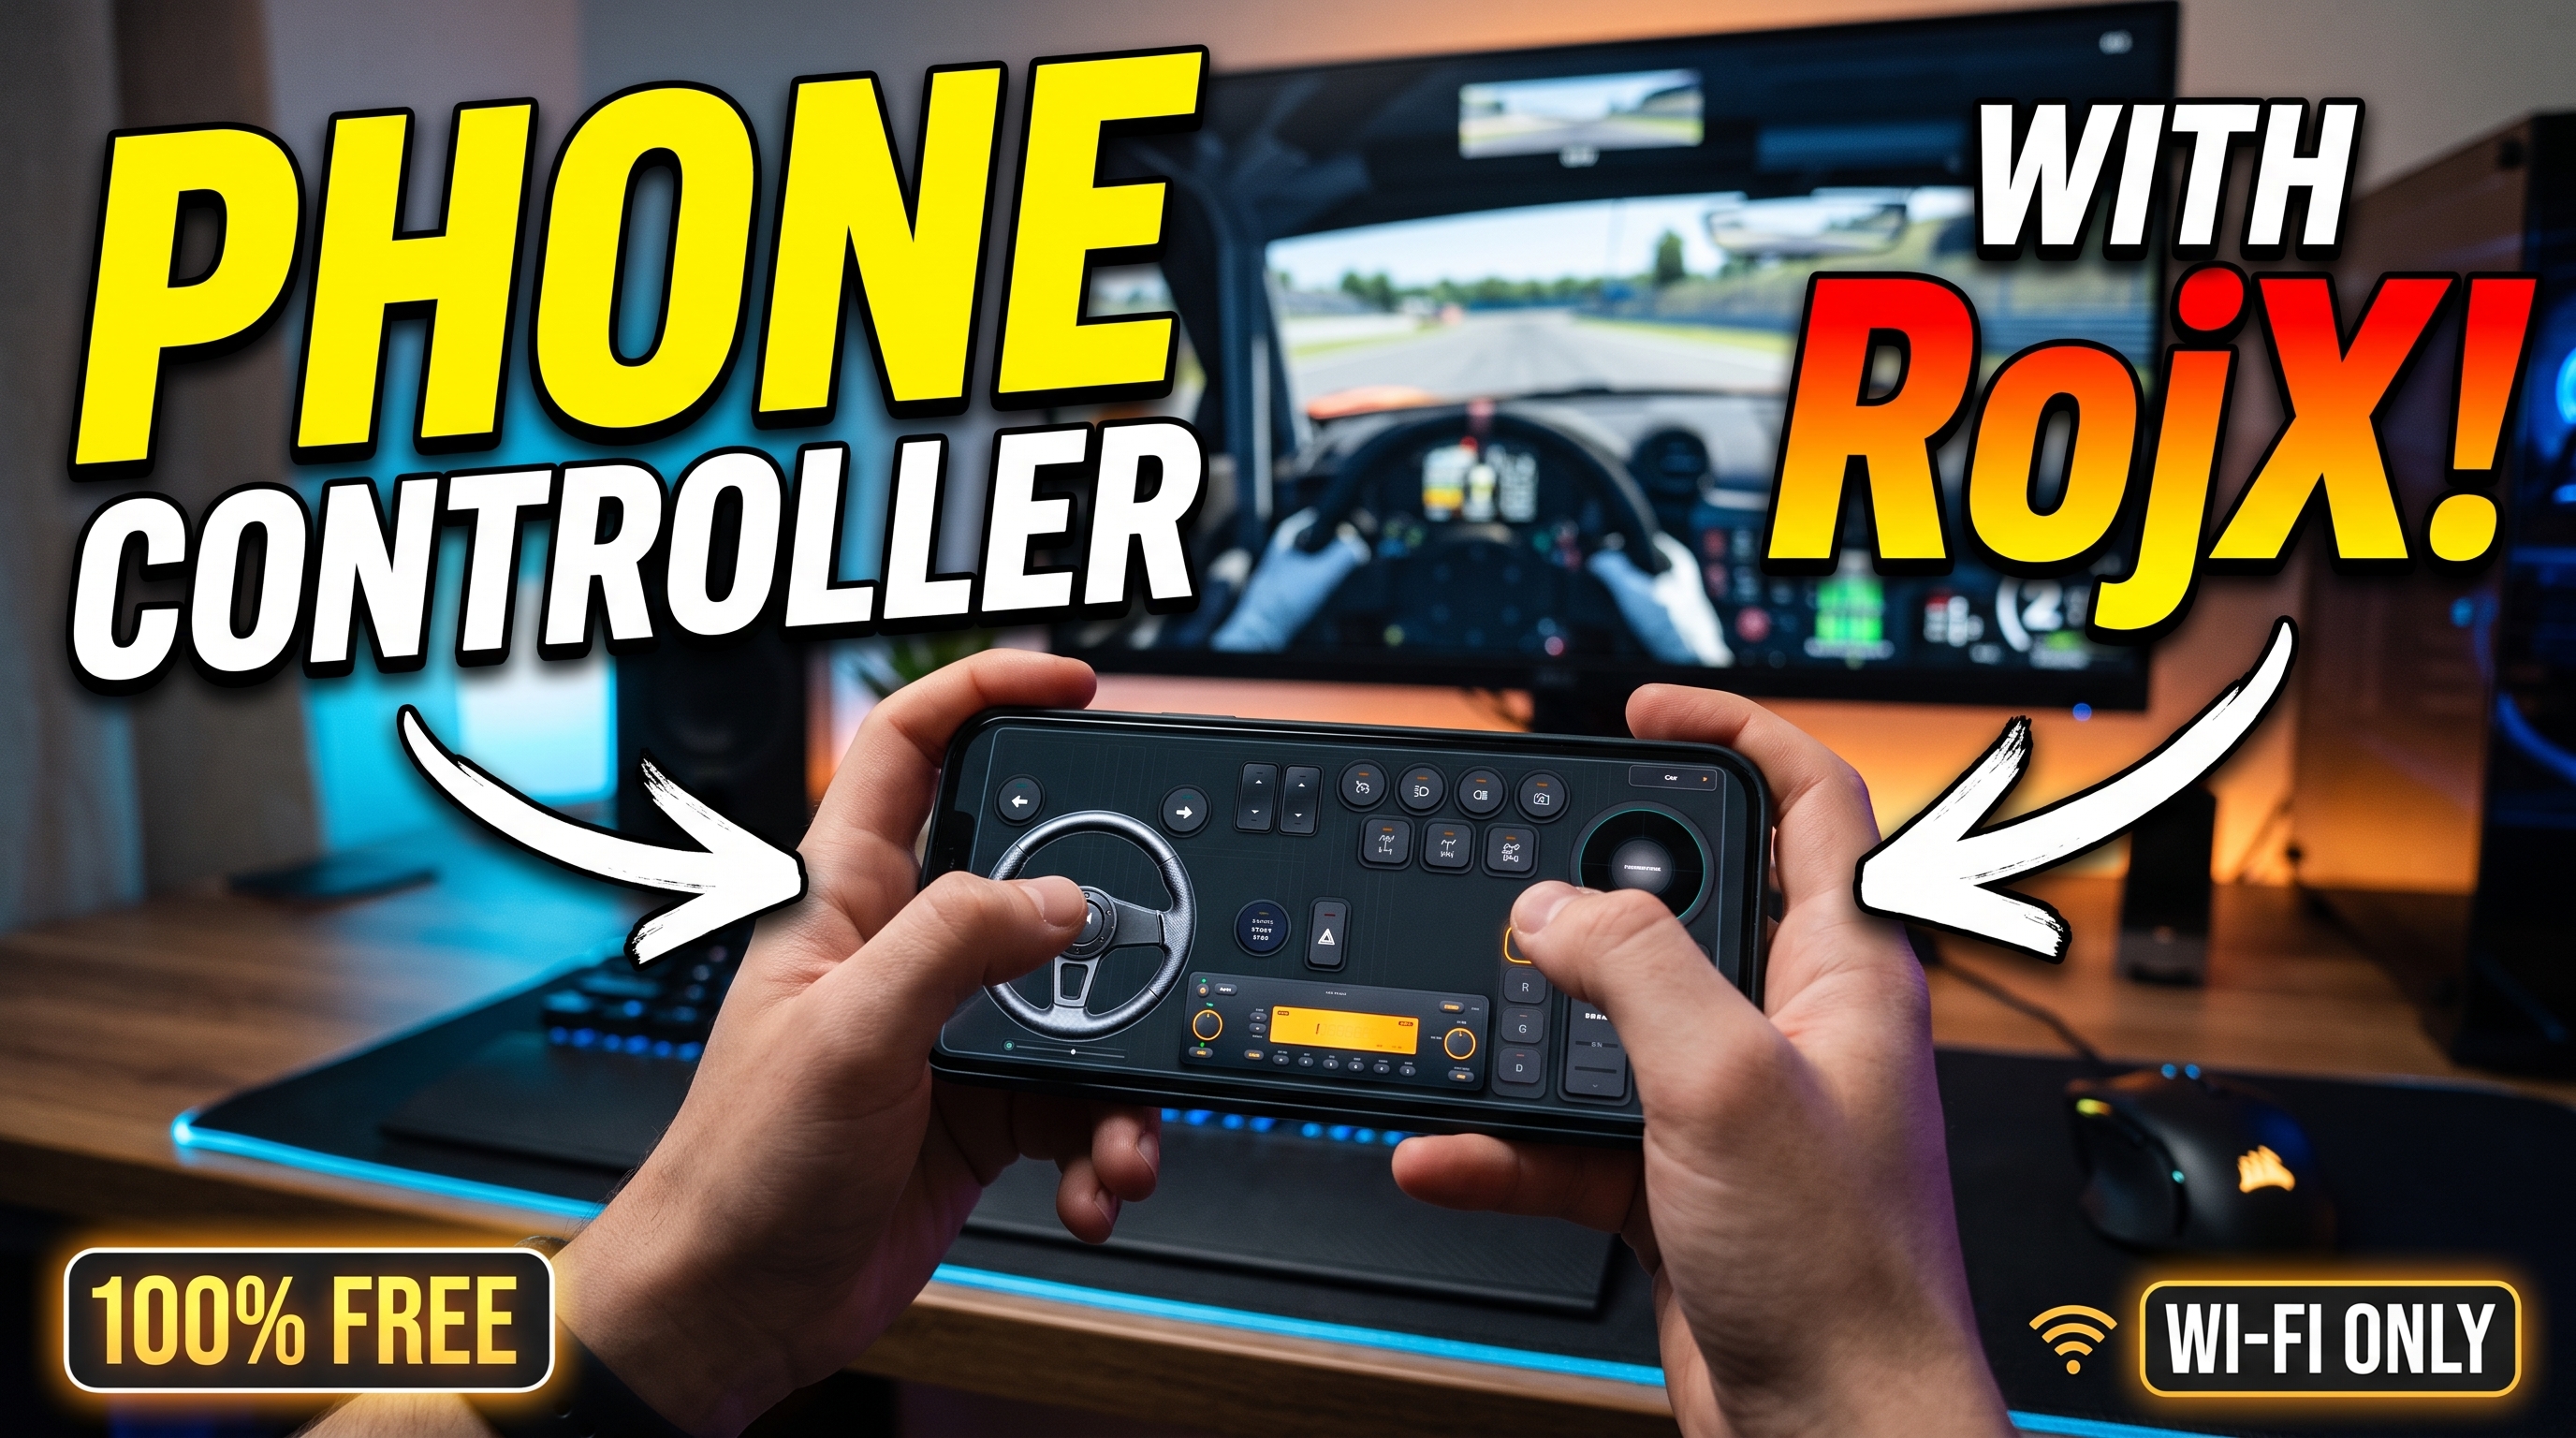

Convertir un dispositivo móvil cotidiano en un periférico de entrada de alto rendimiento requiere conectar sensores de hardware sin procesar con mandos virtuales a nivel de kernel. Al desplegar un controlador para móvil para juegos de PC de precisión—particularmente en motores de físicas exigentes—minimizar el retraso de telemetría y dar forma a las curvas de entrada es fundamental. Los giroscopios y acelerómetros de hardware operan a frecuencias de sondeo superiores a 100Hz, pero traducir esos datos de rotación sin procesar en un giro de dirección suave de 900 grados sin retraso de entrada perceptible exige una transmisión de red optimizada y abstracción de software avanzada.
RojX logra esto combinando la transmisión UDP local de alta velocidad (operando a una latencia fulminante de 3ms a 8ms) o conexión USB directa con el controlador ViGEmBus. Esta configuración engaña a Windows 10 y 11 para que reconozcan tu dispositivo móvil como un mando nativo de Microsoft Xbox 360. Ya sea que estés navegando por subidas técnicas en Guía de física y dirección de BeamNG.drive o gestionando cargas pesadas detalladas en nuestra Guía de configuración de Euro Truck Simulator 2, dominar el proceso de calibración transforma tu dispositivo portátil en un volante virtual legítimo que emula la respuesta de fuerza.
#Estableciendo una conexión de latencia cero: USB vs. Wi-Fi de 5GHz
Antes de sumergirte en las curvas de sensibilidad, debes asegurar una tubería de datos sin compromisos entre tu sistema operativo móvil y la Descarga gratuita del host de RojX para Windows. La fluctuación de paquetes inalámbricos es el principal enemigo de la linealidad de dirección suave.
- Aislamiento del ancho de banda de red: Si operas de forma inalámbrica, conecta tu PC mediante Ethernet y conecta tu smartphone exclusivamente a una banda Wi-Fi de 5GHz. Evita los canales congestionados de 2.4GHz donde la interferencia de microondas y las colisiones de paquetes Bluetooth introducen microtirones.
- Conexión USB directa: Para carreras de simulación competitivas, habilita la conexión USB en tu dispositivo Android o iOS. Esto evita por completo la latencia del enrutador inalámbrico, enrutando los datos de los paquetes a través de una interfaz serial directa de alta velocidad.
- Configuración de firewall y puertos: Asegúrate de que Windows Defender o suites antivirus de terceros permitan la comunicación del host de RojX a través de puertos UDP locales. Un puerto bloqueado hará que la conexión recurra a protocolos TCP de respaldo, disparando la latencia más allá de los umbrales aceptables.
⚠️ IMPORTANTE: Calibra siempre tu giroscopio en una superficie completamente plana y estable justo después de iniciar la aplicación móvil. Sostener el teléfono en la mano durante la inicialización sesga permanentemente el punto cero base, lo que resulta en un tirones persistentes en la dirección.
#Calibrando la linealidad del giroscopio de 900 grados para curvas de precisión
Un mapeo de giroscopio de 1:1 sin procesar hace que un teléfono inteligente sea prácticamente imjugable; girar tus muñecas más de 90 grados haría que un coche virtual perdiera el control. Para lograr un bloqueo de dirección realista de 900 grados, debes implementar curvas de respuesta no lineales (curvas exponenciales) que mantengan las entradas centrales perezosamente estables para la conducción en autopista mientras permiten una rotación rápida de tope a tope cuando se gira más de 45 grados.
- Ajuste de zona muerta: Establece una zona muerta de hardware entre el 1% y el 3% para eliminar los microtirones causados por los temblores naturales de las manos.
- Factor de no linealidad: Configura tu multiplicador de curva entre 1.25 y 1.75. Esto comprime el centro del eje para la estabilidad a alta velocidad mientras expande los bordes exteriores para curvas cerradas.
- Física de resorte de centrado automático: Habilita la simulación de resorte de retorno al centro por software para imitar el avance mecánico y el par de autoalineación de una columna de dirección real.
Sensibilidad de dirección por giroscopio y ajustes preestablecidos de curvas
| Estilo de conducción | Rango de dirección | Sensibilidad % | No linealidad | Fuerza del resorte central |
|---|---|---|---|---|
| Sim Racing / Pista GT | 540° | 65% | 1.45 | Alto (85%) |
| Camiones / Simulación | 900° | 40% | 1.75 | Medio (60%) |
| Arcade / Carreras callejeras | 360° | 85% | 1.10 | Bajo (30%) |
| Rally / Todoterreno | 720° | 75% | 1.55 | Dinámico (75%) |
#Configurando asignaciones del mando de Xbox 360 y pedales táctiles
Debido a que RojX aprovecha el controlador ViGEmBus, los juegos tratan tu teléfono como un auténtico gamepad de Microsoft. Sin embargo, las interfaces táctiles carecen de respuesta háptica, lo que significa que la ergonomía del diseño es fundamental para tiempos de vuelta competitivos.
- Ubicación de pedales virtuales: Posiciona tus pedales de acelerador y freno en las esquinas inferior derecha e izquierda de la pantalla de tu teléfono. Utiliza el mapeo de ejes divididos para que la aplicación envíe disparadores analógicos independientes (
Gatillo IzquierdoyGatillo Derecho) en lugar de entradas digitales combinadas. - Personalización de embrague y freno de mano: Superpone botones táctiles secundarios para el accionamiento manual del embrague y giros con freno de mano, ajustando el tamaño de los botones para que coincidan con el radio de alcance de tu pulgar.
- Cambio de múltiples plantillas: Crea perfiles distintos dentro de la aplicación móvil de RojX. Utiliza un diseño dedicado para paneo de cámara en cabina, otro para configuraciones de derrape que requieran un acceso rápido al freno de mano, y una configuración limpia si eliges Convertir el teléfono en mando de PC.
💡 CONSEJO PRO: Combina la dirección por giroscopio de tu teléfono con la Configuración de seguimiento de cabeza por IA utilizando la cámara web de tu PC. A medida que giras físicamente la cabeza hacia un vértice, el juego cambia dinámicamente tu campo de visión dentro del juego, cerrando la brecha entre los monitores de pantalla plana y la inmersión total en RV.
#Solución de problemas comunes
Incluso con configuraciones de hardware óptimas, la interferencia ambiental menor puede interrumpir ocasionalmente el flujo de telemetría. Utiliza esta matriz de diagnóstico para resolver problemas de conectividad y deriva de sensores al instante:
- Síntoma: Retraso grave en la dirección o congelación de entradas
- Causa: Congestión de canal Wi-Fi o estrangulamiento de ahorro de energía en segundo plano en el móvil.
- Solución: Desactiva la optimización de batería para la aplicación móvil de RojX y cambia a un canal dedicado de 5GHz o conexión USB.
- Síntoma: El vehículo tira constantemente hacia un lado
- Causa: Desplazamiento de calibración del giroscopio o superficie de apoyo irregular durante el inicio.
- Solución: Recentra tu dispositivo en una mesa nivelada y toca el botón macro de recalibración rápida.
- Síntoma: El juego no reconoce la entrada de dirección
- Causa: Controlador ViGEmBus faltante o dañado después de una actualización de Windows.
- Solución: Reinstala el paquete de host RojX más reciente desde rojx.io para forzar la reparación del controlador de bus de control virtual.
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.