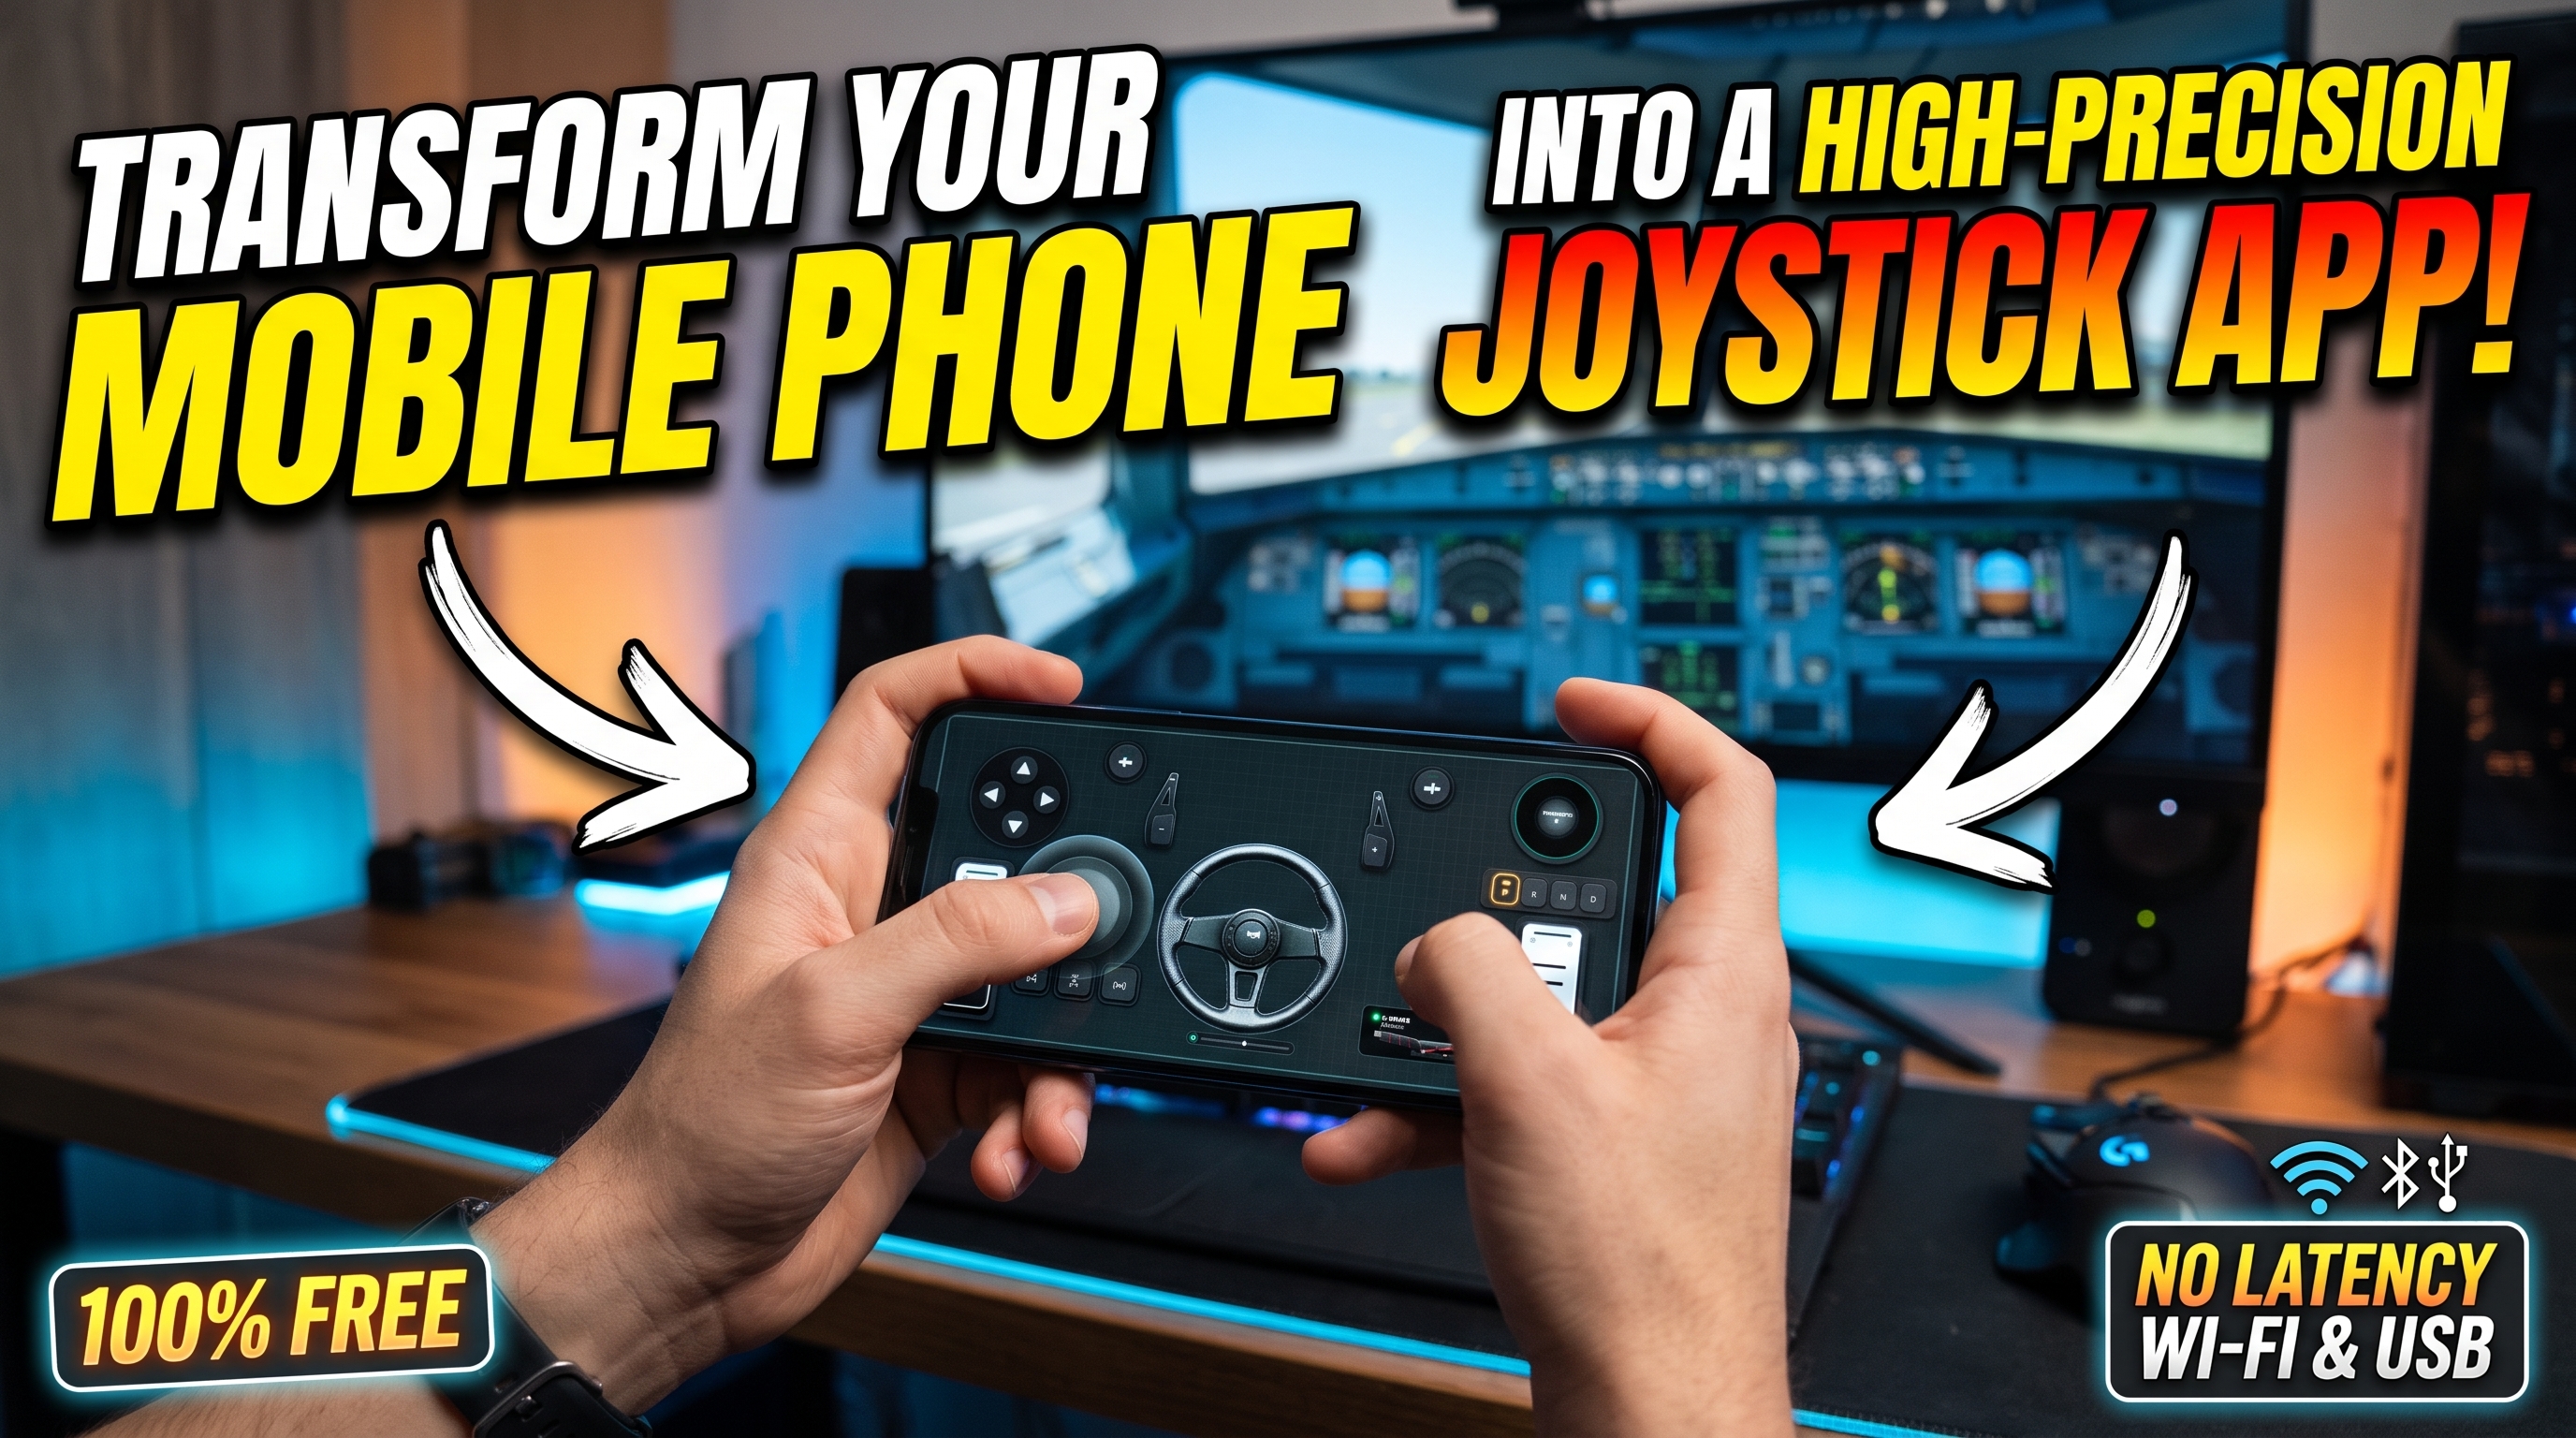

แปลงโทรศัพท์มือถือของคุณให้เป็นพวงมาลัยจำลองการแข่งรถและแอปจอยสติ๊กความแม่นยำสูง
telemetry บนมือถือที่มีความหน่วงต่ำและอัลกอริทึมการหลอมรวมเซ็นเซอร์ได้มาถึงจุดที่อุปกรณ์ต่อพ่วงทางกายภาพไม่ใช่ประตูเดียวสู่การแข่งรถพีซีที่มีการแข่งขันสูงอีกต่อไป แทนที่จะลงทุนอย่างหนักกับฮาร์ดแวร์เฉพาะ คุณสามารถเปลี่ยนสมาร์ทโฟนของคุณให้เป็น แอปจอยสติ๊ก ประสิทธิภาพสูงและพวงมาลัยเสมือนจริง 900 องศาที่ควบคุมได้เต็มรูปแบบได้อย่างง่ายดายด้วย RojX ด้วยการใช้ประโยชน์จากหน่วยวัดความเฉื่อย (IMU) ในตัวภายในอุปกรณ์ iOS และ Android สมัยใหม่ รวมกับการสตรีม Wi-Fi UDP โดยตรงหรือการเชื่อมต่อ USB โทรศัพท์ของคุณจะแปลงร่างเป็นอุปกรณ์อินพุตที่แม่นยำซึ่ง Windows รู้จักว่าเป็นคอนโทรลเลอร์ Microsoft Xbox 360 ดั้งเดิม
การบรรลุการจำลองแรงต้าน (Force Feedback) ที่แท้จริงและความแม่นยำแบบอนาล็อก 100% จากอุปกรณ์มือถือจำเป็นต้องมีการปรับเทียบอย่างระมัดระวัง มาสเตอร์คลาสนี้จะเจาะลึกถึงการตั้งค่า RojX Windows Host ฟรี, การกำหนดค่าเส้นโค้งการบังคับเลี้ยวแบบไม่เป็นเชิงเส้น, การกำจัดอาการดริฟท์ของอินพุต และการเชี่ยวชาญเลย์เอาต์ไฮบริดขั้นสูง
#การสร้างความหน่วงต่ำกว่า 10ms: USB Tethering vs. 5GHz Wi-Fi
ความหน่วงของอินพุตคือศัตรูตัวฉกาจของการแข่งรถจำลอง เมื่อคุณเอียงโทรศัพท์เพื่อเริ่มการบังคับเลี้ยวสวนกลับ ทุกมิลลิวินาทีมีความหมาย RojX สื่อสารกับพีซีของคุณผ่านแพ็กเก็ตข้อมูล UDP ความเร็วสูง โดยหลีกเลี่ยงค่าใช้จ่ายของโปรโตคอล TCP เพื่อให้ได้เวลาตอบสนองที่น่าทึ่ง 3ms ถึง 8ms
เพื่อกำจัดความผันผวนของแพ็กเก็ตและความหนาแน่นไร้สาย ให้เลือกวิธีการเชื่อมต่อตามสภาพแวดล้อมเครือข่ายของคุณ:
- 5GHz Wi-Fi Direct / Local Subnet: ตรวจสอบให้แน่ใจว่าพีซีของคุณเชื่อมต่อผ่านอีเธอร์เน็ตและอุปกรณ์มือถือของคุณถูกล็อคไว้ที่คลื่นความถี่ Wi-Fi 5GHz (หลีกเลี่ยงช่องสัญญาณ 2.4GHz ที่แออัด) วิธีนี้ช่วยให้อิสระในการเคลื่อนไหวโดยไม่มีสายด้วยความหน่วงที่น้อยที่สุด
- USB Tethering (โหมด Zero-Lag): เชื่อมต่อโทรศัพท์ของคุณกับพีซีผ่านสาย USB-C ความเร็วสูงและเปิดใช้งาน USB Tethering ในการตั้งค่ามือถือของคุณ วิธีนี้จะบังคับให้เกิดการสื่อสารลูปแบ็คในท้องถิ่นผ่านบัสทางกายภาพ แยกการเชื่อมต่อของคุณอย่างสมบูรณ์จากการรบกวนของคลื่นวิทยุและลดความหน่วงลงสู่ระดับฮาร์ดแวร์พื้นฐาน
เมื่อเชื่อมต่อแล้ว ตัวรับโฮสต์ RojX จะสื่อสารโดยตรงกับไดรเวอร์บัสเสมือน ViGEmBus บน Windows 10 และ 11 ทำให้สมาร์ทโฟนของคุณปรากฏเป็นคอนโทรลเลอร์ Microsoft Xbox 360 ของแท้ต่อระบบปฏิบัติการและเกมที่โหลดไว้
⚠️ สำคัญ: Windows Defender หรือไฟร์วอลล์ของบุคคลที่สามอาจบล็อกการรับส่งข้อมูล UDPขาเข้าพอร์ตท้องถิ่นเป็นครั้งคราว ตรวจสอบให้แน่ใจว่าคุณอนุญาตแอปพลิเคชันโฮสต์ RojX ผ่านการตั้งค่าไฟร์วอลล์ของคุณ และยืนยันว่าทั้งพีซีและอุปกรณ์มือถือของคุณอยู่บนซับเน็ตท้องถิ่นเดียวกันเป๊ะ
#การปรับเทียบความเป็นเส้นตรงของไจโร 900 องศาเพื่อการเข้าโค้งอย่างแม่นยำ
การแมปแบบ 1:1 ดิบๆ จากการเอียงทางกายภาพ 90 องศาของโทรศัพท์ไปยังการล็อกพวงมาลัยเสมือน 900 องศานั้นใช้งานจริงแทบไม่ได้ ซึ่งจะทำให้การแก้ไขเล็กน้อยเป็นไปไม่ได้และทำให้การขับขี่บนไฮwayความเร็วสูงไวเกินไป เพื่อให้ได้รับการควบคุมที่ราบรื่น คุณต้องกำหนดค่าเส้นโค้งการตอบสนองการบังคับเลี้ยวแบบไม่เป็นเชิงเส้น
ภายในตัวจัดการเดสก์ท็อป RojX ให้เข้าถึงการตั้งค่าโปรไฟล์พวงมาลัยเพื่อปรับแต่งการแมปแกนของคุณ:
- การปรับ Deadzone: ตั้งค่า deadzone ระดับจุลภาค (1% ถึง 2%) เพื่อกรองอาการสั่นมือตามธรรมชาติเมื่อถือโทรศัพท์นิ่งๆ บนทางตรง
- เส้นโค้งความไม่เป็นเชิงเส้น (Gamma): ตั้งค่าเส้นโค้งของคุณระหว่าง 1.30 ถึง 1.70 ซึ่งจะช่วยบีบอัดความไวรอบแกนกลาง ทำให้เปลี่ยนเลนด้วยความเร็วสูงได้อย่างมั่นคงเป็นพิเศษ ในขณะที่ขยายขีดจำกัดด้านนอกของมุมเอียงเพื่อให้คุณยังคงหมุนพวงมาลัยสำหรับโค้งหักศอกและดริฟท์ได้
- สปริงจัดกึ่งกลางอัตโนมัติ (Auto-Centering Spring): เปิดใช้งานการคืนตัวของสปริงที่ขับเคลื่อนด้วยซอฟต์แวร์เพื่อเลียนแบบแรงจัดกึ่งกลางทางกลของแร็คพวงมาลัยรถยนต์จริง
หากคุณกำลังจัดการกับเส้นโลจิสติกส์ที่ซับซ้อน ลองดู คู่มือการตั้งค่า Euro Truck Simulator 2 สำหรับโปรไฟล์พวงมาลัยรถบรรทุกที่ปรับแต่งล่วงหน้า สำหรับแซนด์บ็อกซ์ฟิสิกส์ที่ต้องการความแม่นยำในการบังคับเลี้ยวสูงสุด โปรดดู คู่มือฟิสิกส์และการบังคับเลี้ยว BeamNG.drive
#ความไวในการบังคับเลี้ยวด้วยไจโรและค่าพรีเซ็ตเส้นโค้ง
| สไตล์การขับขี่ | ระยะการบังคับเลี้ยว | ความไว % | ความไม่เป็นเชิงเส้น (Gamma) | แรงสปริงตรงกลาง |
|---|---|---|---|---|
| GT / การแข่งรถเซอร์กิต | 540° | 65% | 1.45 | สูง (85%) |
| แรลลี่ / ออฟโรด | 360° | 80% | 1.20 | ปานกลาง (50%) |
| รถบรรทุกหนัก | 900° | 45% | 1.75 | สูงสุด (100%) |
| อาร์เคด / สตรีท | 270° | 90% | 1.00 (เชิงเส้น) | ต่ำ (25%) |
#การสร้างเลย์เอาต์สัมผัสแบบกำหนดเองและการรวมการติดตามศีรษะด้วย AI
การบังคับเลี้ยวเป็นเพียงครึ่งหนึ่งของสมการ; การจัดการคันเร่ง เบรก การเปลี่ยนเกียร์ และมุมมองกล้องต้องอาศัยอินเทอร์เฟซแบบสัมผัส RojX อนุญาตให้คุณวางปุ่มสัมผัส ตัวเลื่อน และทริกเกอร์อนาล็อกที่ปรับแต่งได้เต็มที่บนหน้าจอสัมผัสของโทรศัพท์ของคุณควบคู่ไปกับพวงมาลัยไจโร
- แป้นเหยียบเสมือน: แมปครึ่งล่างของหน้าจอหรือโซนสัมผัสแยกต่างหากไปยังแกนคันเร่งและเบรกแบบโปรเกรสซีฟ ซอฟต์แวร์รองรับเส้นโค้งการทำงานที่ปรับได้ เพื่อให้นิ้วโป้งของคุณทำงานด้วยการเคลื่อนไหวของแป้นเหยียบที่ราบรื่นแทนที่จะเป็นสวิตช์เปิด/ปิดแบบดิจิทัล
- การสลับเทมเพลตหลายแบบ: บันทึกเลย์เอาต์แยกต่างหากสำหรับคลาสยานพาหนะต่างๆ เช่น การตั้งค่าคู่จอยสติ๊กสำหรับโปรแกรมจำลองการบิน, ไฮบริดพวงมาลัยและแป้นเหยียบสำหรับเกมแข่งรถ และเทมเพลตเกมแพดสำหรับการสำรวจโลกกว้าง สลับระหว่างการกำหนดค่าได้ทันทีผ่านแดชบอร์ดมือถือ
- การบูรณาการการติดตามศีรษะด้วยเว็บแคม AI: ยกระดับความดื่มด่ำของคุณให้สูงขึ้นไปอีกขั้นด้วยการจับคู่การตั้งค่าการขับขี่บนมือถือของคุณเข้ากับฟีเจอร์การติดตามศีรษะด้วย AI ของ RojX ด้วยการใช้เว็บแคมพีซีของคุณ ซอฟต์แวร์จะติดตามการเคลื่อนไหวของศีรษะของคุณแบบเรียลไทม์ โดยแมปการหันเห (yaw) และก้มเงย (pitch) ไปยังมุมมองในเกมโดยตรงโดยไม่ต้องใช้ฮาร์ดแวร์สวมศีรษะที่เทอะทะ เรียนรู้เพิ่มเติมเกี่ยวกับการกำหนดค่านี้ใน การตั้งค่าการติดตามศีรษะด้วย AI
หากคุณต้องการภาพรวมที่กว้างขึ้นในการแปลงอุปกรณ์มือถือของคุณให้เป็นเกมแพดมาตรฐานสำหรับชื่อเกมที่ไม่ใช่การแข่งรถ โปรดอ่านคู่มือของเราเกี่ยวกับวิธี เปลี่ยนโทรศัพท์ให้เป็นเกมแพดพีซี
💡 เคล็ดลับโปร: เมื่อแมปแป้นเบรกแบบโปรเกรสซีฟบนหน้าจอสัมผัส ให้เปิดใช้งานสวิตช์ 'Haptic Feedback' ในแอปมือถือ RojX การรับพัลส์การสั่นสะเทือนแบบละเอียดเมื่อคุณเข้าใกล้แรงเบรก 80% จะช่วยให้กล้ามเนื้อของคุณจำและป้องกันไม่ให้ล้อล็อกระหว่างโซนการเบรกขีดจำกัด
#เมทริกซ์การแก้ไขปัญหาสำหรับการจำลองที่ราบรื่น
แม้จะมีสถาปัตยกรรมที่แข็งแกร่ง แต่ปัจจัยด้านสิ่งแวดล้อมบางครั้งอาจขัดขวางสตรีม telemetry ใช้เมทริกซ์อ้างอิงด่วนนี้เพื่อวินิจฉัยและแก้ไขปัญหาการดำเนินงานทั่วไป:
| อาการ | สาเหตุหลัก | การดำเนินการแก้ไข |
|---|---|---|
| พวงมาลัยดริฟท์ช้าๆ ไปด้านใดด้านหนึ่ง | การดริฟท์ทางความร้อนของเซ็นเซอร์ IMU หรือการเอียงของพื้นผิวระหว่างบูต | วางโทรศัพท์คว่ำบนพื้นผิวที่นิ่งเป็นเวลา 3 วินาทีแล้วแตะปุ่ม 'Recenter Gyro' ในแอป |
| ความหน่วงของอินพุตที่สังเกตได้ (>30ms) | โทรศัพท์เชื่อมต่อกับเราเตอร์ Wi-Fi 2.4GHz ที่แออัด | สลับไปใช้ย่านความถี่ Wi-Fi 5GHz หรือเปลี่ยนไปใช้สายเชื่อมต่อ USB ทางกายภาพทั้งหมด |
| เกมไม่รู้จักอินพุต | ไดรเวอร์เสมือน ViGEmBus ไม่ทำงานหรือล้าสมัย | ติดตั้งแพ็กเกจโฮสต์ RojX ล่าสุดใหม่เพื่อให้แน่ใจว่าไดรเวอร์ Xbox 360 เสมือนเริ่มต้นอย่างถูกต้อง |
| ปุ่มสัมผัสรู้สึกไม่ตอบสนอง | การปรับสเกลการแสดงผลของ Windows หรือการรบกวนของโอเวอร์เลย์ | เรียกใช้โฮสต์ RojX Windows ในโหมดผู้ดูแลระบบและปิดใช้งานการเพิ่มประสิทธิภาพแบบเต็มหน้าจอในชื่อเกมของคุณ |
ด้วยการปรับแต่งเส้นโค้งการบังคับเลี้ยวแบบไม่เป็นเชิงเส้น การเพิ่มประสิทธิภาพการเชื่อมต่อ UDP ในพื้นที่ของคุณผ่าน USB หรือ 5GHz Wi-Fi และใช้เลย์เอาต์สัมผัสแบบกำหนดเอง สมาร์ทโฟนของคุณจะกลายเป็นขุมพลังอินพุตที่น่าเกรงขาม ดาวน์โหลดแพ็กเกจตัวรับล่าสุดและสัมผัสกับการควบคุมที่แม่นยำได้แล้ววันนี้
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.