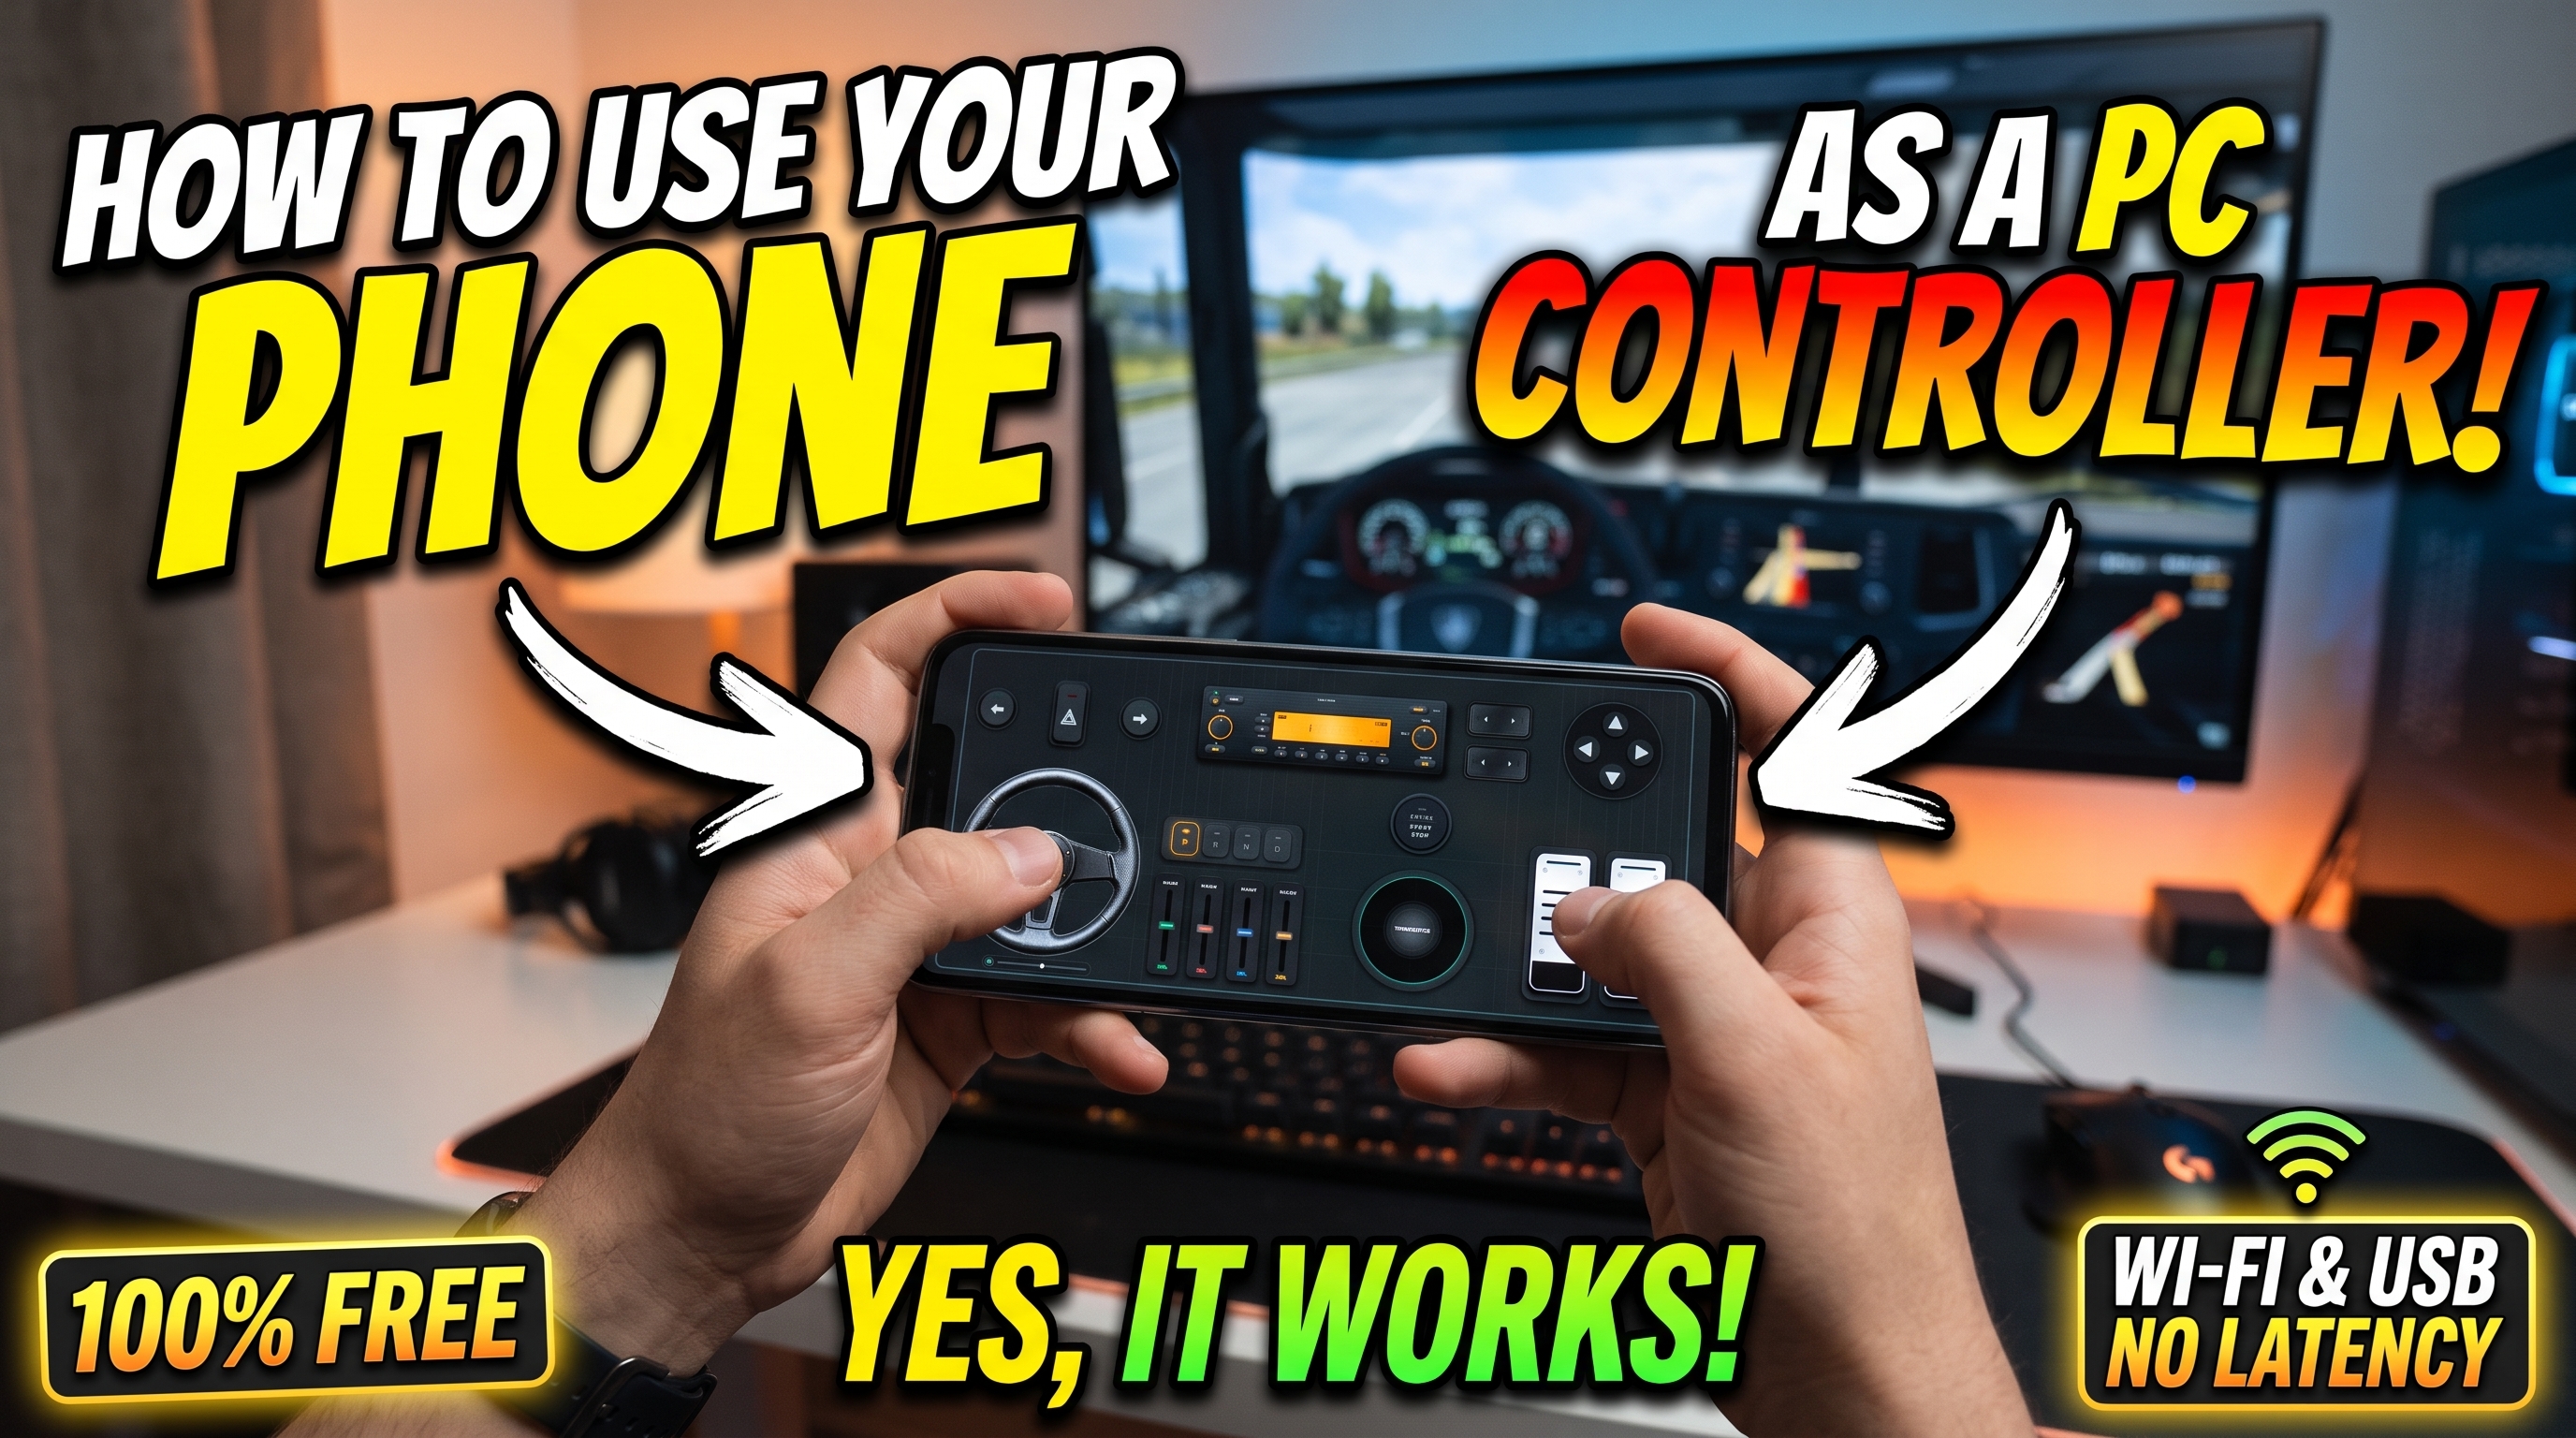

การส่งมอบอัตราการพอลลิ่งเรทต่ำกว่า 8ms และความสมจริงของพวงมาลัย 900 องศาที่แท้จริงจากอุปกรณ์ iOS หรือ Android ในชีวิตประจำวัน จำเป็นต้องเชื่อมโยงฮาร์ดแวร์เซ็นเซอร์มือถือเข้ากับการจำลองเกมpad ระดับเคอร์เนลของ Windows โดยตรง เมื่อคุณกำหนดค่าสมาร์ทโฟนของคุณให้ทำหน้าที่เป็นคอนโทรลเลอร์เกมขั้นสูงผ่าน RojX คุณไม่ได้เพียงแค่แมปปิ้งปุ่มกดพื้นฐานเท่านั้น แต่คุณกำลังสตรีม telemetry ของ IMU (Inertial Measurement Unit) ความถี่สูงผ่านแพ็กเกจ UDP ภายใน และแปลงค่าเหล่านั้นเป็นแกน DirectX ที่แม่นยำ หากคุณต้องการเปลี่ยนอุปกรณ์มือถือของคุณให้เป็นเกมpad ที่หลากหลาย คุณสามารถ เปลี่ยนโทรศัพท์ของคุณให้เป็นคอนโทรลเลอร์เกม PC ได้อย่างง่ายดายภายในไม่กี่นาที
การสร้างความหน่วงต่ำเป็นพิเศษ: USB Tethering กับ 5GHz Wi-Fi
อาการหน่วงของอินพุตคือศัตรูตัวฉกาจของการแข่งรถจำลองแบบแข่งขันและการขับรถมุมมองบุคคลที่สามที่แม่นยำ เครือข่ายในบ้านทั่วไปที่ทำงานบนช่องสัญญาณ Wi-Fi 2.4GHz ที่หนาแน่นจะทำให้เกิดความผันผวนของแพ็กเกจและพีคความหน่วงที่เปลี่ยนแปลงเกิน 40ms ทำให้การบังคับเลี้ยวตามสัดส่วนเป็นไปไม่ได้
เพื่อให้บรรลุประสิทธิภาพระดับอีลิทที่เทียบเท่าฮาร์ดแวร์เฉพาะทาง ให้ปรับใช้โทโพโลยีการเชื่อมต่ออย่างใดอย่างหนึ่งจากสองแบบโดยใช้ RojX Windows Host ฟรี:
- Direct USB Tethering: เปิดใช้งานการดีบัก USB หรือการแชร์อินเทอร์เน็ตผ่าน USB บนอุปกรณ์มือถือของคุณ วิธีนี้จะส่งสตรีม telemetry ของ RojX ผ่านการเชื่อมต่อทองแดงทางกายภาพ ลดความหน่วงในการส่งไปกลับเหลือเพียง 2ms - 4ms ที่รวดเร็วสุดขีด ในขณะเดียวกันก็ช่วยให้แบตเตอรี่ของคุณชาร์จเต็มอยู่เสมอ
- Isolated 5GHz Wi-Fi Subnet: เชื่อมต่อทั้งแท่นเล่นเกมของคุณ (โดยเฉพาะผ่านอีเธอร์เน็ต) และอุปกรณ์มือถือของคุณเข้ากับจุดเข้าใช้งาน Wi-Fi 5GHz ที่ไม่มีสัญญาณรบกวน ตรวจสอบให้แน่ใจว่าได้ปิดใช้งาน AP isolation บนเร้าเตอร์ของคุณเพื่อให้สามารถส่งแพ็กเกจออกอากาศ UDP แบบ peer-to-peer โดยตรงได้
⚠️ สำคัญ: ไฟร์วอลล์ Windows Defender หรือชุดป้องกันไวรัสของบุคคลที่สามมักจะบล็อกแพ็กเกจ UDPขาเข้าบนพอร์ตภายใน เมื่อเปิดใช้งานตัวรับสัญญาณโฮสต์ RojX Windows เป็นครั้งแรก ตรวจสอบให้แน่ใจว่าคุณอนุญาตการเข้าถึงเครือข่ายข้ามซับเน็ตส่วนตัวเพื่อป้องกันเฟรมที่ตกหล่นและสถานะคอนโทรลเลอร์ที่ค้าง
การสอบเทียบความเป็นเส้นตรงของไจโร 900 องศาสำหรับการเข้าโค้งด้วยความแม่นยำ
เอาต์พุตไจโรสโคปดิบจะวัดความเร็วเชิงมุมเป็นองศาต่อวินาที หากต้องการเปลี่ยนข้อมูลดิบนี้ให้เป็นพวงมาลัยเสมือนจริง 900 องศาที่เสถียรและค่อยเป็นค่อยไป คุณต้องกำหนดค่าเดดโซนและเคิร์ฟการตอบสนองแบบไม่เป็นเส้นตรง หากไม่มีการปรับแต่งเคิร์ฟ การปรับแต่งเล็กน้อยบนทางตรงจะรู้สึกไวเกินไป ในขณะที่โค้งหักศอกจะขาดแรงทางกลไกที่จำเป็น
เข้าถึงเมนูการสอบเทียบ RojX เพื่อปรับพารามิเตอร์การบังคับเลี้ยวของคุณ:
- Deadzone Threshold: ตั้งค่าเดดโซนที่แคบ 1% ถึง 2% เพื่อกำจัดอาการมือสั่นตามธรรมชาติของมนุษย์เมื่อถือโทรศัพท์ให้นิ่งบนทางตรง
- Non-Linearity Curve (Gamma): ใช้ตัวประกอบเคิร์ฟ 1.25 ถึง 1.50 วิธีนี้จะบีบอัดความไวใกล้แกนกลางสำหรับการขับขี่บนทางหลวงความเร็วสูงที่เสถียร ในขณะเดียวกันก็ขยายขีดจำกัดการหมุนด้านนอกเพื่อให้คุณควบคุมได้อย่างละเอียดเมื่อหักเลี้ยวสุด
- Auto-Centering Spring Physics: จำลองแรงหน่วงทางกลไกจริงด้วยการเปิดใช้งานระบบจัดกึ่งกลางอัตโนมัติด้วยซอฟต์แวร์ วิธีนี้ช่วยให้มั่นใจได้ว่าพวงมาลัยเสมือนจริงจะดีดกลับมาที่ศูนย์เมื่อคุณปล่อยแรงเอียง ซึ่งจำลองแรงบิดในการปรับตั้งศูนย์อัตโนมัติของแกนพวงมาลัยจริง
| สไตล์การขับขี่ | ระยะการบังคับเลี้ยว | ความไว % | ความไม่เป็นเส้นตรง | ความแข็งสปริงตรงกลาง |
|---|---|---|---|---|
| อาเขตแคชชวล / ถนน | 360° | 100% | 1.00 (เชิงเส้น) | 30% |
| ซิมเรซซิ่ง GT / สนามแข่ง | 540° | 85% | 1.20 | 60% |
| ฮาร์ดคอร์แรลลี่ / ออฟโรด | 900° | 75% | 1.45 | 80% |
| ซิมรถบรรทุกและรถบัสหนัก | 900° | 65% | 1.60 | 95% |
สำหรับเกมจำลองเฉพาะ การปรับแต่งที่เหมาะสมจะแปลเป็นการพัฒนาเวลาต่อรอบโดยตรง หากคุณชอบการขนส่งด้วยยานพาหนะเชิงพาณิชย์ โปรดตรวจสอบ คู่มือการตั้งค่า Euro Truck Simulator 2 ที่ครอบคลุมของเราสำหรับการแมปแกนที่เหมาะสมที่สุด
การจำลองสถาปัตยกรรม Xbox 360 ผ่านไดรเวอร์ ViGEmBus
ระบบปฏิบัติการ Windows เข้าใจอุปกรณ์ DirectInput และ XInput โดยกำเนิด RojX เชื่อมต่อโดยตรงกับสถาปัตยกรรมนี้โดยใช้ประโยชน์จากไดรเวอร์บัสเสมือน ViGEmBus ที่เป็นมาตรฐานอุตสาหกรรม เมื่อติดตั้งบนพีซี Windows 10 หรือ Windows 11 ของคุณแล้ว RojX จะสร้างอุปกรณ์คอนโทรลเลอร์ Microsoft Xbox 360 เสมือนในแผงควบคุมเกมคอนโทรลเลอร์ของ Windows (joy.cpl) แบบไดนามิก
สถาปัตยกรรมนี้รับประกันความเข้ากันได้สัมบูรณ์กับเกมฟอร์มยักษ์สมัยใหม่และแซนด์บ็อกซ์ฟิสิกส์ ตัวอย่างเช่น เมื่อกำหนดค่าแซนด์บ็อกซ์ที่เน้นฟิสิกส์ การทำตาม คู่มือฟิสิกส์และการบังคับเลี้ยว BeamNG.drive จะช่วยให้คุณแมปทริกเกอร์ฟีดแบ็กแรงและจุดจับคลัตช์แบบกำหนดเองได้อย่างราบรื่น
การกำหนดค่าเลย์เอาต์สัมผัสขั้นสูงและการติดตามศีรษะด้วย AI
การบังคับเลี้ยวเป็นเพียงครึ่งหนึ่งของการต่อสู้ การขับรถเพื่อการแข่งขันต้องใช้การเบรกแบบเทรล การจัดการคลัตช์ และการเปลี่ยนเกียร์ที่ดุดัน RojX ช่วยให้คุณวางโซนปุ่มสัมผัสที่ปรับแต่งได้เต็มรูปแบบทับบนหน้าจอสมาร์ทโฟนของคุณควบคู่ไปกับอินเทอร์เฟซการบังคับเลี้ยวด้วยการเอียงที่ใช้งานอยู่ของคุณ
- Virtual Pedals: กำหนดค่าครึ่งซ้ายและขวาของหน้าจอสมาร์ทโฟนส่วนล่างให้เป็นทริกเกอร์อนาล็อกแบบโปรเกรสซีฟสำหรับการเร่งความเร็วและการเบรก การจัดการมัลติทัชช่วยให้มั่นใจได้ว่าคุณสามารถรักษาคันเร่ง 50% ให้คงที่ในขณะที่ปรับแรงดันเบรกของคุณเมื่อเข้าสู่จุดยอดโค้ง (Apex)
- Haptic Feedback Triggers: เปิดใช้งานการสั่นของอุปกรณ์เมื่อมีการบันทึกการสัมผัส เพื่อรับการยืนยันทางสัมผัสเมื่อเปลี่ยนเกียร์ผ่านปุ่มแป้นพิมพ์บนหน้าจอ
- AI Webcam Head Tracking: ยกระดับการรับรู้สถานการณ์ของคุณด้วยการรวมการตั้งค่าการบังคับเลี้ยวของคุณเข้ากับ การตั้งค่าการติดตามศีรษะด้วย AI โดยใช้เว็บแคม PC ของคุณเพื่อติดตามสายตาของคุณแบบไดนามิกและปรับมุมกล้องในเกมในขณะที่คุณมองไปยังจุดยอดโค้ง
💡 เคล็ดลับโปร: หากคุณสังเกตเห็นว่าพวงมาลัยเสมือนจริงของคุณค่อยๆ ดริฟท์ไปด้านใดด้านหนึ่งระหว่างการแข่งขันความอึด มาตรความเร่งภายในของโทรศัพท์ของคุณอาจประสบปัญหาความร้อนหรือดริฟท์ไบอัส ให้วางโทรศัพท์ไว้บนพื้นผิวที่ราบสนิทเป็นเวลาสองวินาที และแตะปุ่มลัดรีเซ็ตศูนย์ด่วนที่ผูกไว้กับปุ่มสัมผัสที่กำหนดเองปุ่มใดปุ่มหนึ่งของคุณ เพื่อรีเซ็ตเบสไลน์ telemetry เป็นศูนย์ทันทีโดยไม่ต้องหยุดเกมของคุณ
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.