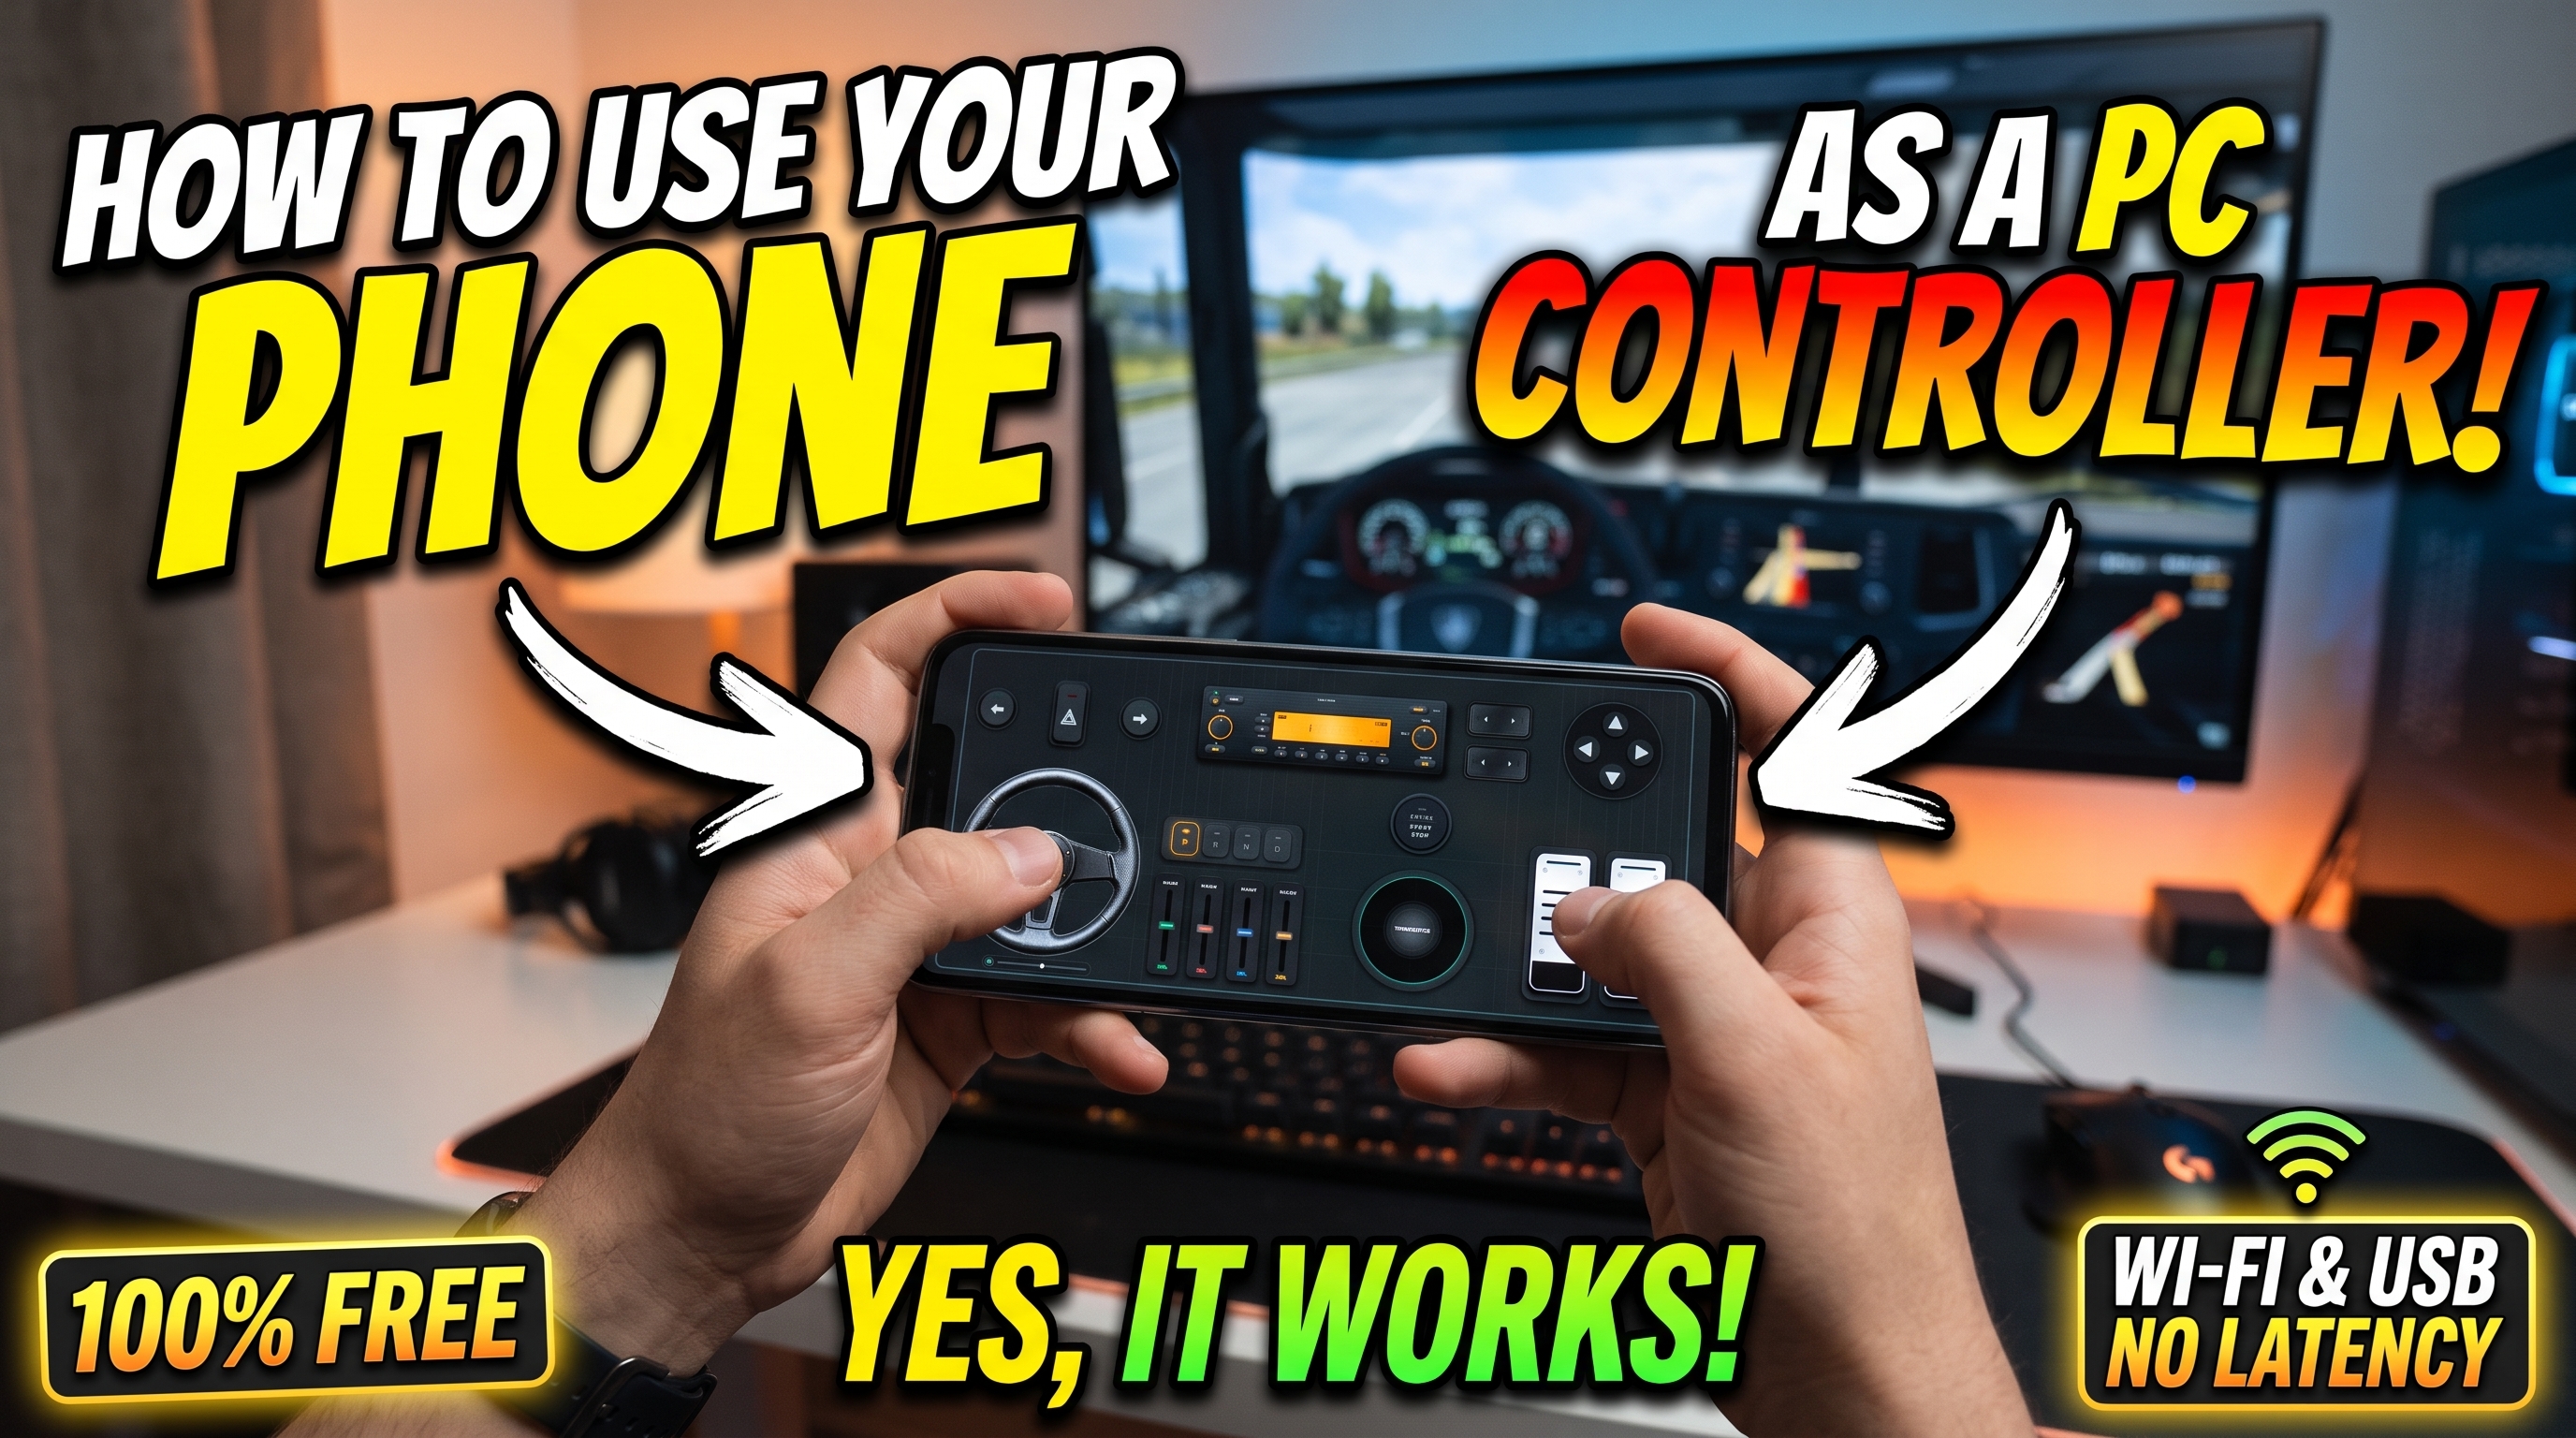

日常のiOSまたはAndroidデバイスから8ms未満のポーリングレートと真の900度ステアリング精度を実現するには、モバイルセンサーハードウェアをWindowsカーネルレベルのゲームパッドエミュレーションと直接ブリッジする必要があります。RojXを介してスマートフォンを高度なゲームコントローラーとして機能するように設定する場合、単に基本的なキーストロークをマッピングしているわけではありません。ローカルUDPパケットを介して高周波IMU(慣性計測装置)テレメトリーをストリーミングし、それらの値を正確なDirectX軸に変換しています。モバイルデバイスを多用途のゲームパッドに変えたい場合は、わずか数分でスマホをPCゲーミングコントローラーに簡単に変えることができます。
超低遅延の確立:USBテザリング vs. 5GHz Wi-Fi
入力ラグは、競技用シムレーシングや精密な三人称視点のドライビングの最大の敵です。混雑した2.4GHz Wi-Fiチャネルで実行されている標準的なホームネットワークは、パケットジッターと40msを超える変動する遅延スパイクを引き起こし、比例制御によるステアリングを不可能にします。
専用ハードウェアに匹敵するエリートパフォーマンスを実現するには、無料のRojX Windowsホストを使用して、2つの接続トポロジのいずれかを配備します。
- ダイレクトUSBテザリング: モバイルデバイスでUSBデバッグまたはネットワークテザリングを有効にします。これにより、RojXテレメトリーストリームが物理的な銅線接続を介してルーティングされ、往復遅延が驚異的な2ms〜4msに低下すると同時に、バッテリーが完全に充電された状態に保たれます。
- 独立した5GHz Wi-Fiサブネット: ゲーミングリグ(できればイーサネット経由)とモバイルデバイスの両方を、干渉のない5GHz Wi-Fiアクセスポイントに接続します。ルーターでAPアイソレーションが無効になっていることを確認し、直接のピアツーピアUDPブロードキャストパケットを許可します。
⚠️ 重要: Windows Defenderファイアウォールまたはサードパーティ製アンチウイルススイートは、ローカルポート上の着信UDPパケットを頻繁にブロックします。RojX Windowsホストレシーバーを初めて起動するときは、フレームのドロップやコントローラーの状態のフリーズを防ぐために、プライベートサブネット全体でのネットワークアクセスが許可されていることを確認してください。
正確なコーナリングのための900度ジャイロ線形性の校正
生データのジャイロスコープ出力は、1秒あたりの度数で角速度を測定します。この生データを安定したプログレッシブな900度バーチャルステアリングホイールに変換するには、デッドゾーンと非線形応答カーブを設定する必要があります。カーブの調整を行わないと、ストレートでのちょっとした微調整が過敏に感じられ、ヘアピンターンでは必要な機械的な切れ角が不足してしまいます。
RojXの校正メニューにアクセスして、ステアリングパラメーターを調整します。
- デッドゾーン閾値(Deadzone Threshold): ストレートでスマホをしっかり持っているときの自然な手の震えをなくすために、1%〜2%のタイトなデッドゾーンを設定します。
- 非線形カーブ(ガンマ): 1.25〜1.50のカーブファクターを適用します。これにより、高速道路での安定した巡航のために中心軸付近の感度が圧縮され、フルロック時にきめ細かい制御を行えるように外側の切れ角の限界が拡張されます。
- 自動センタリングスプリング物理演算: ソフトウェアの自動センタリングを有効にして、実際の機械的なキャスタートレイルをエミュレートします。これにより、傾き圧力を解放したときにバーチャルホイールがゼロにスナップバックし、物理的なステアリングコラムのセルフアライニングトルクが再現されます。
| ドライビングスタイル | ステアリング範囲 | 感度 % | 非線形性 | センタリングスプリング強度 |
|---|---|---|---|---|
| アーケードカジュアル / ストリート | 360° | 100% | 1.00 (リニア) | 30% |
| シムレーシング GT / トラック | 540° | 85% | 1.20 | 60% |
| ハードコアラリー / オフロード | 900° | 75% | 1.45 | 80% |
| 大型トラック&バスシム | 900° | 65% | 1.60 | 95% |
特定のシミュレーションタイトルにおいて、適切な調整はラップタイムの向上に直接つながります。商用車の運送を楽しむ場合は、最適化された軸のマッピングについて、包括的なEuro Truck Simulator 2セットアップガイドをご覧ください。
ViGEmBusドライバーによるXbox 360アーキテクチャのエミュレーション
Windowsオペレーティングシステムは、DirectInputおよびXInputデバイスをネイティブで認識します。RojXは、業界標準のViGEmBusバーチャルバスドライバーを活用して、このアーキテクチャに直接フックします。Windows 10またはWindows 11 PCにインストールされると、RojXはWindowsのゲームコントローラーコントロールパネル(joy.cpl)に仮想Microsoft Xbox 360コントローラーデバイスを動的に生成します。
このアーキテクチャにより、最新の大作ゲームや物理演算サンドボックスとの完全な互換性が保証されます。たとえば、物理演算が重視されるサンドボックスを設定する場合、BeamNG.drive物理演算&ステアリングガイドに従うことで、カスタムのフォースフィードバックトリガーやクラッチのミートポイントをシームレスにマッピングできます。
高度なタッチレイアウトとAIヘッドトラッキングの設定
ステアリングは戦いの半分にすぎません。競技としてのドライビングには、アグレッシブなトレイルブレーキング、クラッチ管理、ギアチェンジが必要です。RojXを使用すると、アクティブなチルトステアリングインターフェイスの横に、完全にカスタマイズ可能なタッチボタンゾーンをスマートフォンの画面に直接オーバーレイできます。
- バーチャルペダル: スマートフォン画面の左下と右下の半分を、アクセルとブレーキのためのプログレッシブなアナログトリガーとして設定します。マルチタッチハンドリングにより、エイペックスに入る際のブレーキ圧を調整しながら、スロットル50%を安定して維持できます。
- ハプティックフィードバックトリガー: 画面上のパドルボタンでギアをシフトする際に触覚的な確認を得るために、タッチ登録時のデバイス振動を有効にします。
- AIウェブカメラヘッドトラッキング: ステアリング設定とAIヘッドトラッキング設定を組み合わせることで状況認識力を高め、PCのウェブカメラを使用して視線を動的に追跡し、クリッピングポイントに向かって見るときにゲーム内のカメラアングルを調整します。
💡 プロのヒント: 耐久レース中にバーチャルステアリングホイールがゆっくりとどちらかの方向にドリフトしていることに気付いた場合、スマホの内蔵加速度計が熱ドリフトまたはバイアスドリフトを起こしています。スマホを完全に平らな面に2秒間置き、カスタムタッチボタンの1つにバインドされたクイック再中央寄せホットキーをタップすると、ゲームを一時停止することなく、テレメトリーのベースラインを即座に再ゼロ化できます。
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.