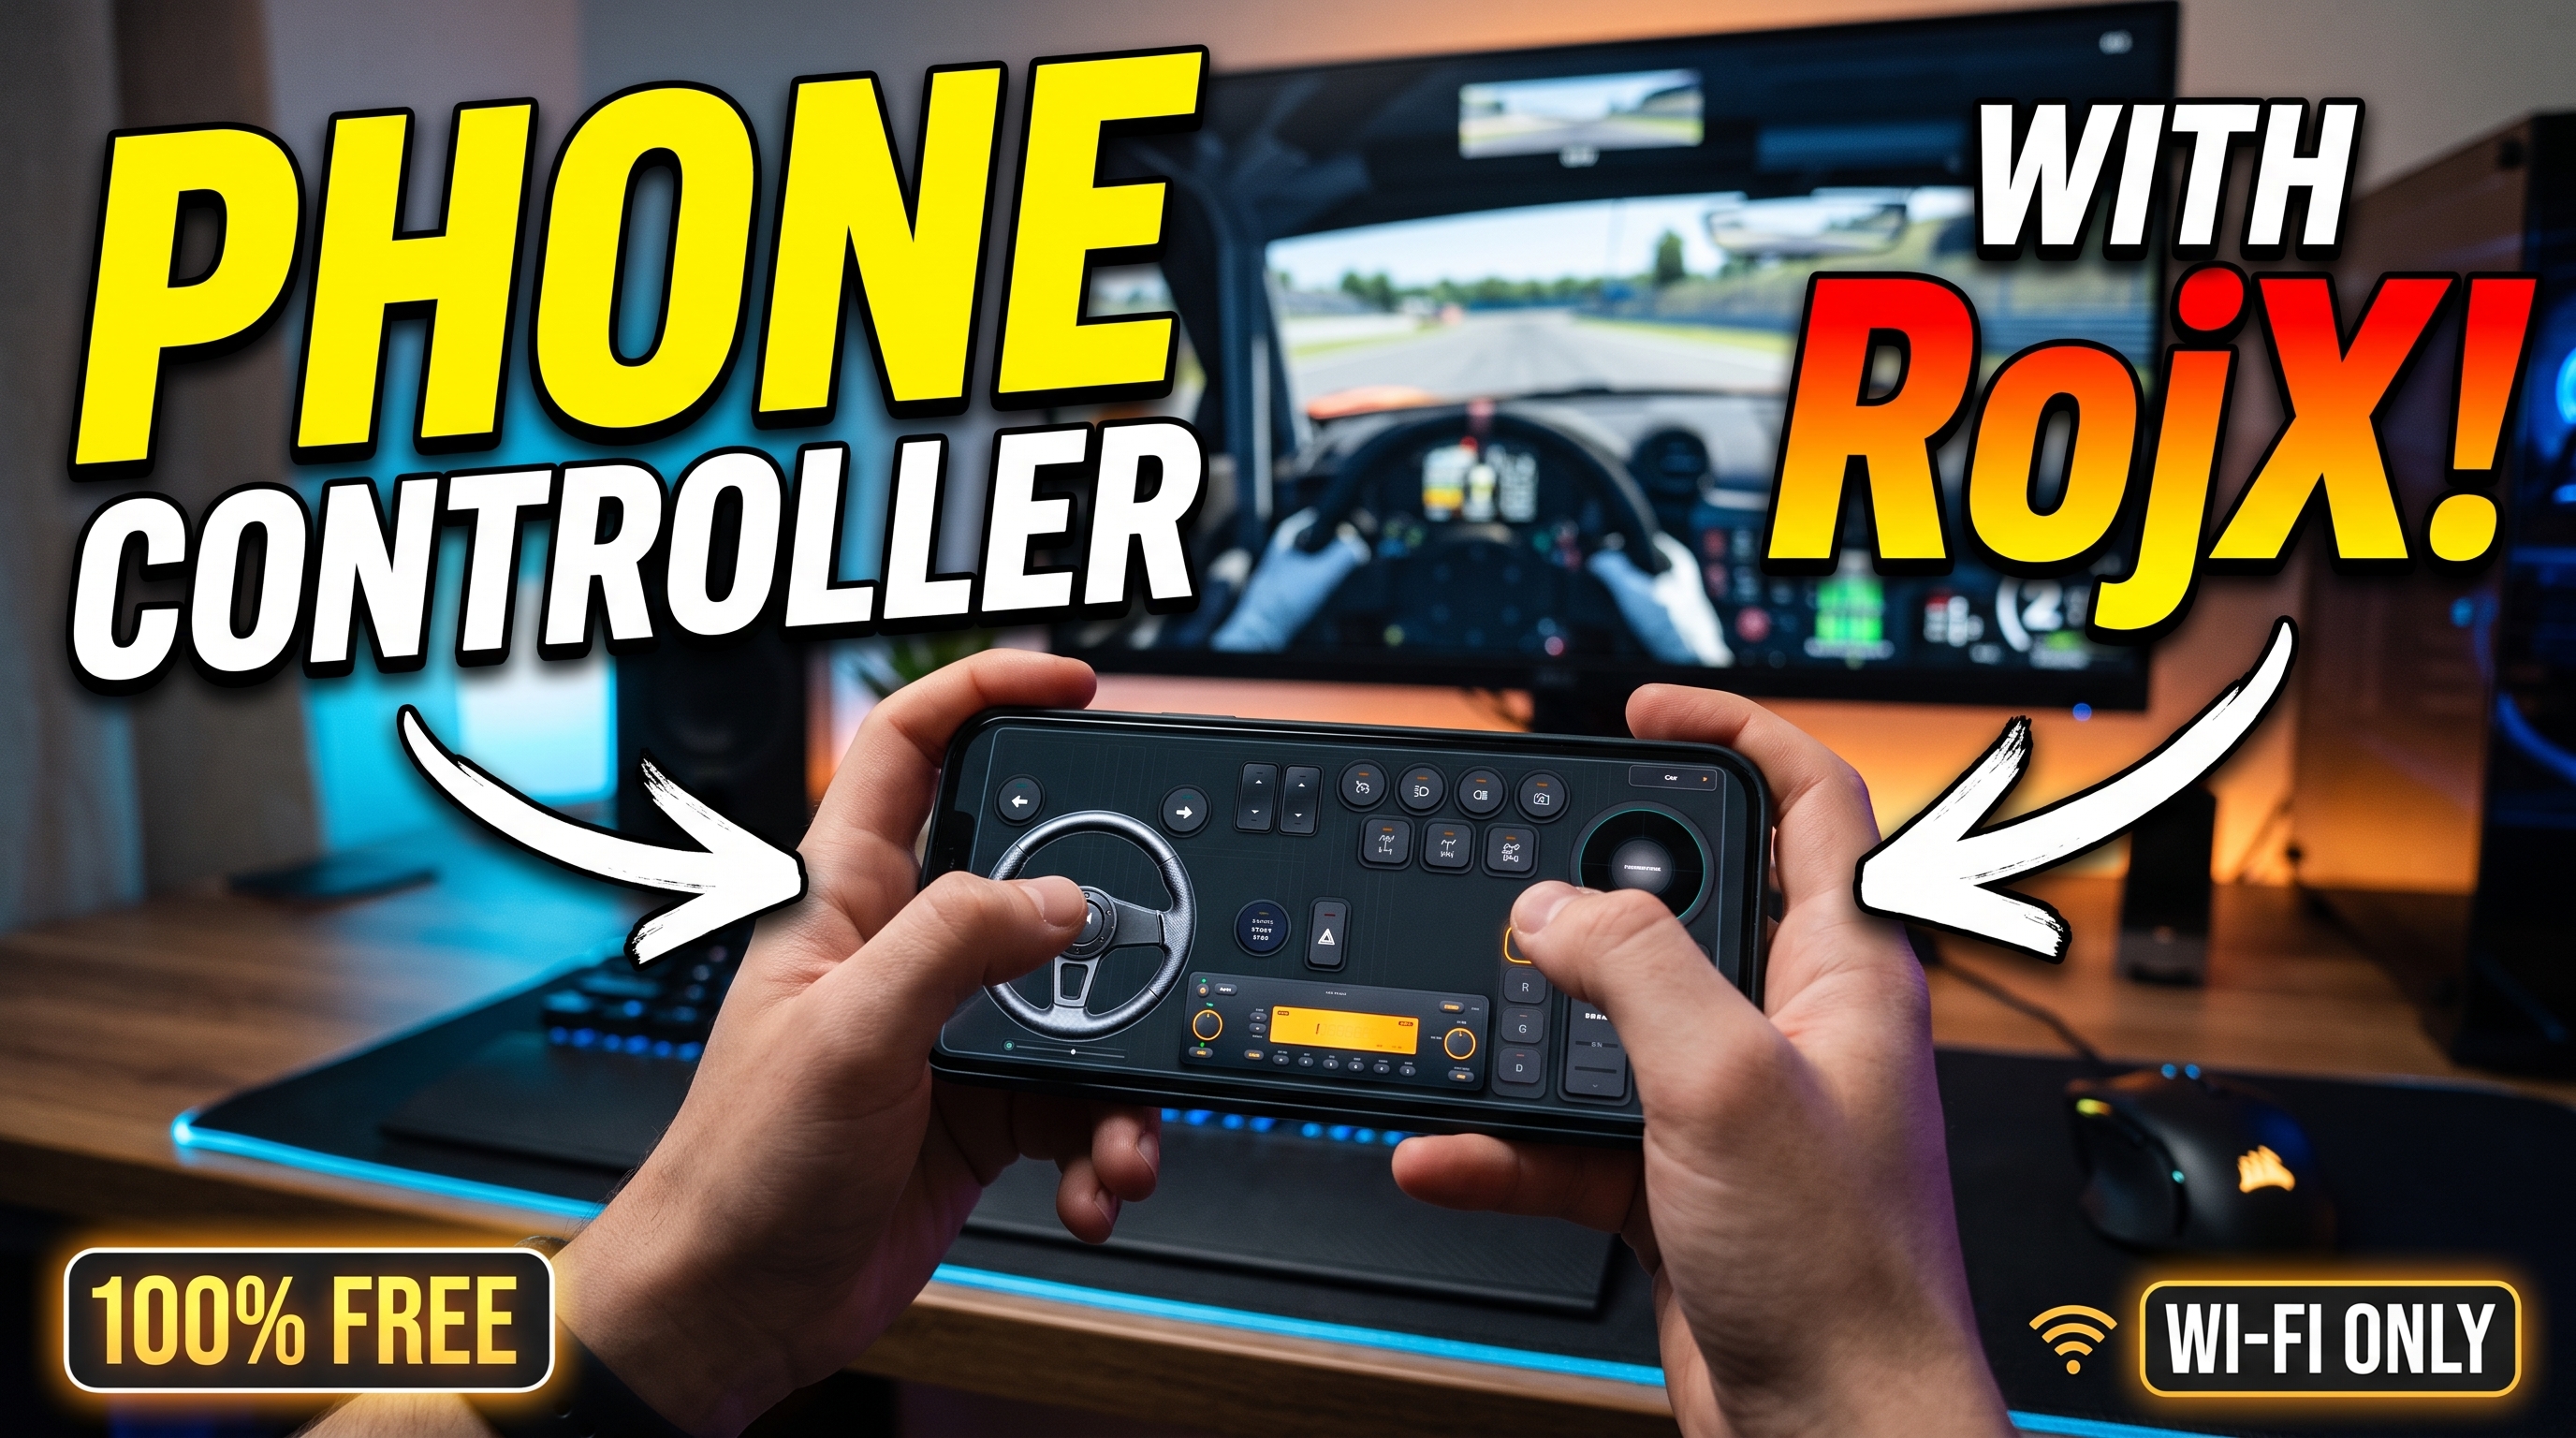

Convertire un normale dispositivo mobile in una periferica di input ad alte prestazioni richiede di unire sensori hardware grezzi a gamepad virtuali a livello di kernel. Quando si distribuisce un controller per smartphone per il gioco su PC di precisione, in particolare nei motori fisici più esigenti, la minimizzazione del ritardo di telemetria e la definizione delle curve di input sono di fondamentale importanza. I giroscopi e gli accelerometri hardware operano a frequenze di polling superiori a 100Hz, ma tradurre quei dati di rotazione grezzi in una sterzata fluida a 900 gradi senza un lag percettibile richiede uno streaming di rete ottimizzato e un'astrazione software avanzata.
RojX ottiene questo risultato combinando lo streaming UDP locale ad alta velocità (con una latenza fulminea compresa tra 3ms e 8ms) o il tethering USB diretto con il driver ViGEmBus. Questa configurazione inganna Windows 10 e 11 facendo riconoscere il tuo dispositivo mobile come un controller nativo Microsoft Xbox 360. Che tu stia affrontando salite tecniche in Guida alla fisica e alla sterzata di BeamNG.drive o gestendo carichi di merci pesanti descritti nella nostra Guida alla configurazione di Euro Truck Simulator 2, padroneggiare la pipeline di calibrazione trasforma il tuo dispositivo tascabile in un autentico volante virtuale con force feedback.
#Stabilire una connessione a latenza zero: USB vs. Wi-Fi a 5GHz
Prima di immergerti nelle curve di sensibilità, devi assicurarti una pipeline di dati senza compromessi tra il tuo sistema operativo mobile e il Download gratuito dell'host Windows di RojX. Il jitter dei pacchetti wireless è il principale nemico della linearità di sterzata fluida.
- Isolamento della larghezza di banda di rete: Se utilizzi una connessione wireless, collega il tuo PC tramite Ethernet e connettiti esclusivamente a una banda Wi-Fi a 5GHz. Evita i canali affollati a 2.4GHz dove le interferenze dei microonde e le collisioni di pacchetti Bluetooth introducono micro-scatti.
- Tethering USB diretto: Per il sim racing competitivo, abilita il tethering USB sul tuo dispositivo Android o iOS. Questo aggira completamente la latenza del router wireless, instradando i dati dei pacchetti su un'interfaccia seriale diretta ad alta velocità.
- Configurazione di firewall e porte: Assicurati che Windows Defender o le suite antivirus di terze parti consentano la comunicazione dell'host RojX attraverso le porte UDP locali. Una porta bloccata farà ripiegare la connessione sui protocolli TCP di riserva, facendo impennare la latenza oltre le soglie accettabili.
⚠️ IMPORTANTE: Calibra sempre il tuo giroscopio su una superficie completamente piana e stabile subito dopo aver avviato l'applicazione mobile. Tenere il telefono in mano durante l'inizializzazione altera permanentemente il punto zero di riferimento, causando una persistente trazione dello sterzo.
#Calibrazione della linearità del giroscopio a 900 gradi per curve di precisione
Una mappatura del giroscopio grezza 1:1 rende uno smartphone praticamente ingiocabile; girare i polsi oltre i 90 gradi farebbe perdere il controllo di un'auto virtuale. Per ottenere un blocco dello sterzo realistico a 900 gradi, devi implementare curve di risposta non lineari (curve esponenziali) che mantengono gli input centrali pigramente stabili per la guida in autostrada, consentendo al contempo una rapida rotazione da finecorsa a finecorsa quando viene ruotato oltre i 45 gradi.
- Regolazione della zona morta: Imposta una zona morta hardware compresa tra l'1% e il 3% per eliminare il micro-jitter causato dai tremori naturali delle mani.
- Fattore di non linearità: Configura il moltiplicatore della curva tra 1.25 e 1.75. Questo comprime il centro dell'asse per la stabilità ad alta velocità espandendo al contempo i bordi esterni per le curve a gomito.
- Fisica della molla di autocentraggio: Abilita la simulazione software del ritorno al centro a molla per imitare l'angolo di incidenza meccanico e la coppia di autoraddrizzamento di un vero piantone dello sterzo.
Sensibilità dello sterzo a giroscopio e preimpostazioni delle curve
| Stile di guida | Gamma di sterzata | Sensibilità % | Non linearità | Forza molla centrale |
|---|---|---|---|---|
| Sim Racing / GT Track | 540° | 65% | 1.45 | Alta (85%) |
| Camion / Simulazione | 900° | 40% | 1.75 | Media (60%) |
| Arcade / Street Racing | 360° | 85% | 1.10 | Bassa (30%) |
| Rally / Off-Road | 720° | 75% | 1.55 | Dinamica (75%) |
#Configurazione delle associazioni del controller Xbox 360 e dei pedali touch
Poiché RojX sfrutta il driver ViGEmBus, i giochi trattano il tuo telefono come un autentico gamepad Microsoft. Tuttavia, le interfacce touch mancano di feedback tattile, il che significa che l'ergonomia del layout è fondamentale per tempi sul giro competitivi.
- Posizionamento dei pedali virtuali: Posiziona i pedali dell'acceleratore e del freno negli angoli inferiore destro e sinistro dello schermo del tuo telefono. Usa la mappatura a doppio asse in modo che l'app invii trigger analogici indipendenti (
Grilletto sinistroeGrilletto destro) anziché input digitali combinati. - Personalizzazione di frizione e freno a mano: Sovrapponi pulsanti touch secondari per l'azionamento manuale della frizione e le curve con il freno a mano, ridimensionando le dimensioni dei pulsanti per adattarle al raggio di portata del pollice.
- Passaggio multi-template: Crea profili distinti all'interno dell'app companion mobile di RojX. Usa un layout dedicato per la panoramica della telecamera dell'abitacolo, un altro per le configurazioni da drift che richiedono un rapido accesso al freno a mano e una configurazione pulita se scegli di Trasformare lo smartphone in un gamepad per PC.
💡 CONSIGLIO ESPERTO: Associa lo sterzo a giroscopio del tuo telefono alla Configurazione del tracciamento della testa tramite IA utilizzando la webcam del tuo PC. Mentre giri fisicamente la testa verso un punto di corda, il gioco sposta dinamicamente il campo visivo in-game, colmando il divario tra monitor a schermo piatto e immersione VR completa.
#Risoluzione dei problemi comuni
Anche con configurazioni hardware ottimali, lievi interferenze ambientali possono occasionalmente interrompere il flusso della telemetria. Usa questa matrice diagnostica per risolvere istantaneamente i problemi di connettività e di deriva dei sensori:
- Sintomo: Grave ritardo di sterzata o blocco degli input
- Causa: Congestione del canale Wi-Fi o limitazione del risparmio energetico in background sul dispositivo mobile.
- Correggi: Disabilita l'ottimizzazione della batteria per l'app mobile RojX e passa a un canale dedicato a 5GHz o al tethering USB.
- Sintomo: Il veicolo tira costantemente da un lato
- Causa: Offset di calibrazione del giroscopio o superficie di appoggio irregolare durante l'avvio.
- Correggi: Ricentralizza il tuo dispositivo su un tavolo in piano e tocca il pulsante macro di ricalibrazione rapida.
- Sintomo: Il gioco non riconosce l'input dello sterzo
- Causa: Driver ViGEmBus mancante o danneggiato dopo un aggiornamento di Windows.
- Correggi: Reinstalla l'ultimo pacchetto host RojX da rojx.io per riparare forzatamente il driver del bus del controller virtuale.
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.