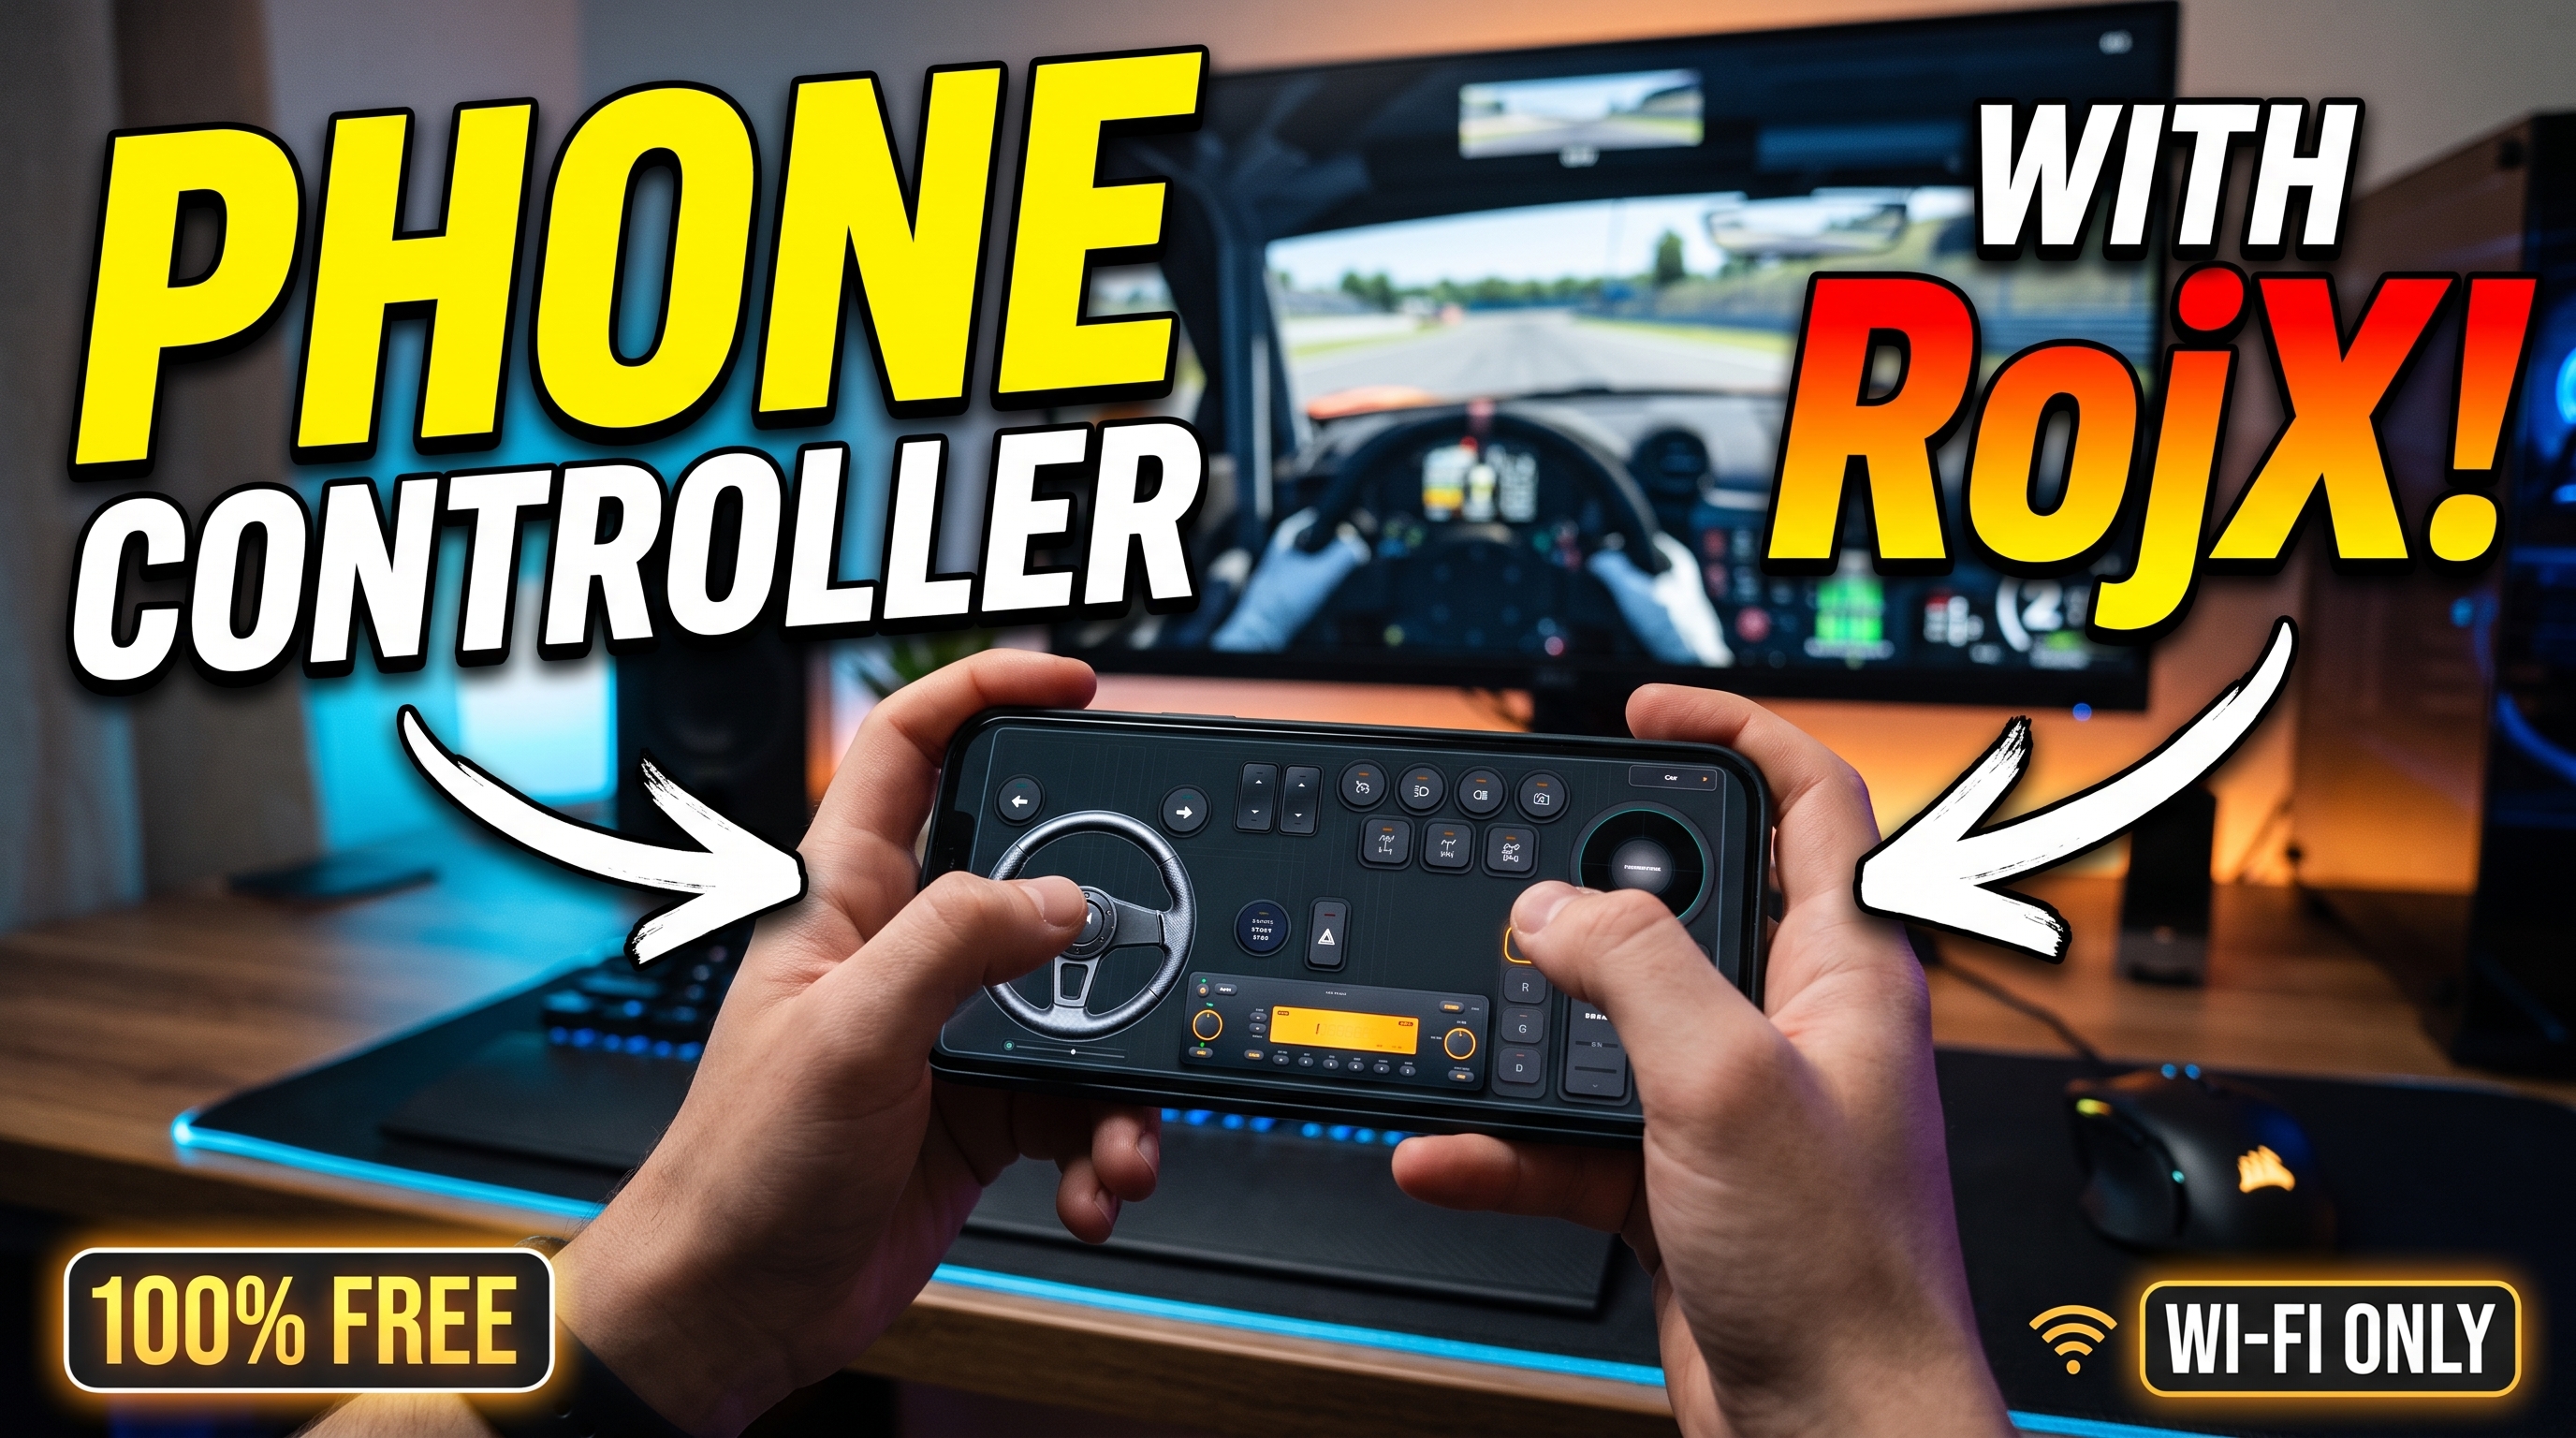

تبدیل یک دستگاه تلفن همراه روزمره به یک تجهیزات جانبی ورودی با کارایی بالا نیازمند پل زدن حسگرهای سختافزاری خام با دستههای بازی مجازی در سطح کرنل است. هنگام استقرار یک کنترلر گوشی برای بازیهای دقیق رایانهای—بهویژه در موتورهای فیزیک سختطلب—به حداقل رساندن تأخیر تلهمتری و شکلدهی منحنیهای ورودی از اهمیت بالایی برخوردارند. ژیروسکوپها و شتابسنجهای سختافزاری با فرکانسهای نظرسنجی بیش از ۱۰۰ هرتز کار میکنند، اما تبدیل آن دادههای چرخشی خام به یک حرکت فرمان صاف و ۹۰۰ درجه بدون تأخیر ورودی قابل توجه، نیازمند پخش شبکه بهینه شده و انتزاع پیشرفته نرمافزاری است.
RojX با ترکیب پخش UDP محلی پرسرعت (با تأخیر فوقالعاده ۳ تا ۸ میلیثانیه) یا اتصال مستقیم USB با درایور ViGEmBus به این مهم دست مییابد. این راهاندازی ویندوز ۱۰ و ۱۱ را فریب میدهد تا دستگاه تلفن همراه شما را به عنوان یک کنترلر بومی Microsoft Xbox 360 بشناسد. چه در حال ناوبر سربالاییهای فنی در راهنمای فیزیک و فرمان BeamNG.drive باشید و چه در حال مدیریت بارهای سنگین سنگین ذکر شده در راهنمای راهاندازی Euro Truck Simulator 2، تسلط بر پایپلاین کالیبراسیون، دستگاه دستی شما را به یک چرخ مجازی مشروع شبیهساز بازخورد نیرو تبدیل میکند.
#برقراری اتصال بدون تاخیر: USB در برابر وایفای ۵ گیگاهرتز
قبل از غوطهور شدن در منحنیهای حساسیت، باید یک پایپلاین داده بدون سازش بین سیستم عامل تلفن همراه خود و دانلود میزبان رایگان ویندوز RojX ایمن کنید. جیتر پکت بیسیم دشمن اصلی خطی بودن فرمان صاف است.
۱. ایزولهسازی پهنای باند شبکه: اگر به صورت بیسیم کار میکنید، رایانه شخصی خود را از طریق اترنت متصل کنید و گوشی هوشمند خود را منحصراً به باند وایفای ۵ گیگاهرتز متصل کنید. از کانالهای شلوغ ۲.۴ گیگاهرتز که در آنها تداخل مایکروویو و برخوردهای بسته بلوتوث باعث ایجاد ریزتوقفها میشوند، خودداری کنید. ۲. اتصال مستقیم USB: برای مسابقههای سیمکشی رقابتی، اتصال USB را روی دستگاه اندروید یا iOS خود فعال کنید. این کار تأخیر روتر بیسیم را کاملاً دور میزند و دادههای بسته را از طریق یک رابط سریال مستقیم پرسرعت هدایت میکند. ۳. پیکربندی فایروال و پورت: اطمینان حاصل کنید که Windows Defender یا سوئیتهای آنتیویروس شخص ثالث به ارتباط میزبان RojX در پورتهای UDP محلی اجازه میدهند. یک پورت مسدود شده، اتصال را به پروتکلهای TCP جایگزین پیشفرض درمیآورد و تأخیر را به بیش از آستانههای قابل قبول میرساند.
⚠️ مهم: همیشه ژیروسکوپ خود را روی یک سطح کاملاً صاف و پایدار درست پس از راهاندازی برنامه تلفن همراه کالیبره کنید. نگه داشتن تلفن در دست خود در طول مقداردهی اولیه، نقطه صفر پایه را به طور دائم منحرف میکند و در نتیجه کشش فرمان مداوم ایجاد میشود.
#کالیبره کردن خطی ژیروسکوپ ۹۰۰ درجه برای پیچیدن دقیق
یک نگاشت ژیروسکوپ خام ۱:۱ یک گوشی هوشمند را تقریباً غیرقابل بازی میکند؛ چرخاندن مچ دست فراتر از ۹۰ درجه یک ماشین مجازی را از کنترل خارج میکند. برای دستیابی به قفل فرمان واقعی ۹۰۰ درجه، باید منحنیهای پاسخ غیرخطی (منحنیهای نمایی) را پیادهسازی کنید که ورودیهای مرکز را برای کروز بزرگراه تنبلانه پایدار نگه میدارند در حالی که چرخش سریع قفل به قفل را هنگام چرخش فراتر از ۴۵ درجه امکانپذیر میکنند.
- تنظیم منطقه مرده: یک منطقه مرده سختافزاری بین ۱٪ و ۳٪ تنظیم کنید تا ریزجیتر ناشی از لرزشهای طبیعی دست از بین برود.
- ضریب غیرخطی بودن: ضریب منحنی خود را بین ۱.۲۵ و ۱.۷۵ پیکربندی کنید. این کار وسط محور را برای پایداری با سرعت بالا فشرده میکند در حالی که لبههای بیرونی را برای دورهای مویی گسترش میدهد.
- فیزیک فنر خودکار مرکزی: شبیهسازی فنر بازگشت به مرکز نرمافزاری را فعال کنید تا کستر مکانیکی و گشتاور خودتنظیم یک ستون فرمان واقعی را تقلید کند.
حساسیت فرمان ژیروسکوپ و پیشتنظیمهای منحنی
| سبک رانندگی | محدوده فرمان | درصد حساسیت | غیرخطی بودن | قدرت فنر مرکزی |
|---|---|---|---|---|
| مسابقه سیم / پیست GT | ۵۴۰° | ۶۵٪ | ۱.۴۵ | زیاد (۸۵٪) |
| کامیونرانی / شبیهسازی | ۹۰۰° | ۴۰٪ | ۱.۷۵ | متوسط (۶۰٪) |
| آرکید / مسابقه خیابانی | ۳۶۰° | ۸۵٪ | ۱.۱۰ | کم (۳۰٪) |
| رالی / آفرود | ۷۲۰° | ۷۵٪ | ۱.۵۵ | پویا (۷۵٪) |
#پیکربندی اتصالات کنترلر ایکسباکس ۳۶۰ و پدالهای لمسی
از آنجایی که RojX از درایور ViGEmBus بهره میبرد، بازیها با گوشی شما مانند یک گیمپد اصیل مایکروسافت رفتار میکنند. با این حال، رابطهای لمسی فاقد بازخورد لمسی هستند، به این معنی که ارگونومی طرحبندی برای زمانهای دور رقابتی حیاتی است.
۱. قرار دادن پدال مجازی: پدالهای شتابدهنده و ترمز خود را در گوشههای پایین سمت راست و چپ صفحه گوشی خود قرار دهید. از نگاشت محور تقسیمشده استفاده کنید تا برنامه تریگرهای آنالوگ مستقل (Left Trigger و Right Trigger) را به جای ورودیهای دیجیتال ترکیبی ارسال کند.
۲. سفارشیسازی کلاچ و ترمز دستی: دکمههای لمسی ثانویه را برای فعالسازی دستی کلاچ و چرخشهای ترمز دستی روی هم قرار دهید، و اندازههای دکمهها را متناسب با شعاع دسترسی شست خود مقیاسبندی کنید.
۳. جابجایی چند قالبی: پروفایلهای مجزایی را در همراه تلفن همراه RojX ایجاد کنید. از یک طرحبندی اختصاصی برای پنینگ دوربین کابین خلبان، دیگری برای تنظیمات دریفت که نیاز به دسترسی سریع به ترمز دستی دارند، و یک پیکربندی تمیز در صورت انتخاب تبدیل گوشی به گیمپد رایانه شخصی استفاده کنید.
💡 نکته حرفهای: فرمان ژیروسکوپ گوشی خود را با راهاندازی ردیابی سر هوش مصنوعی با استفاده از وبکم رایانه شخصی خود جفت کنید. همانطور که سر خود را به صورت فیزیکی به سمت یک نقطه اوج میچرخانید، بازی به صورت پویا میدان دید درون بازی شما را تغییر میدهد و شکاف بین مانیتورهای صفحه تخت و غوطهوری کامل VR را پر میکند.
#عیبیابی موانع رایج
حتی با پیکربندیهای سختافزاری بهینه، تداخل جزئی محیطی گاهی اوقات میتواند جریان تلهمتری را مختل کند. از این ماتریس تشخیصی برای رفع فوری مشکلات اتصال و رانش حسگر استفاده کنید:
- علامت: تاخیر شدید فرمان یا انجماد ورودی
- علت: ازدحام کانال وایفای یا محدودسازی صرفهجویی در مصرف انرژی در پسزمینه موبایل.
- راه حل: بهینهسازی باتری را برای برنامه تلفن همراه RojX غیرفعال کنید و به یک کانال ۵ گیگاهرتز اختصاصی یا اتصال USB تغییر دهید.
- علامت: وسیله نقلیه دائماً به یک طرف میکشد
- علت: افست کالیبراسیون ژیروسکوپ یا سطح استراحت ناهموار در طول راهاندازی.
- راه حل: دستگاه خود را روی یک میز تراز مجدداً مرکز کنید و دکمه ماکروی کالیبراسیون سریع را لمس کنید.
- علامت: بازی در تشخیص ورودی فرمان ناکام است
- علت: درایور ViGEmBus پس از بهروزرسانی ویندوز گم شده یا خراب شده است.
- راه حل: جدیدترین بسته میزبان RojX را از rojx.io دوباره نصب کنید تا درایور باس کنترلر مجازی تعمیر اجباری شود.
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.