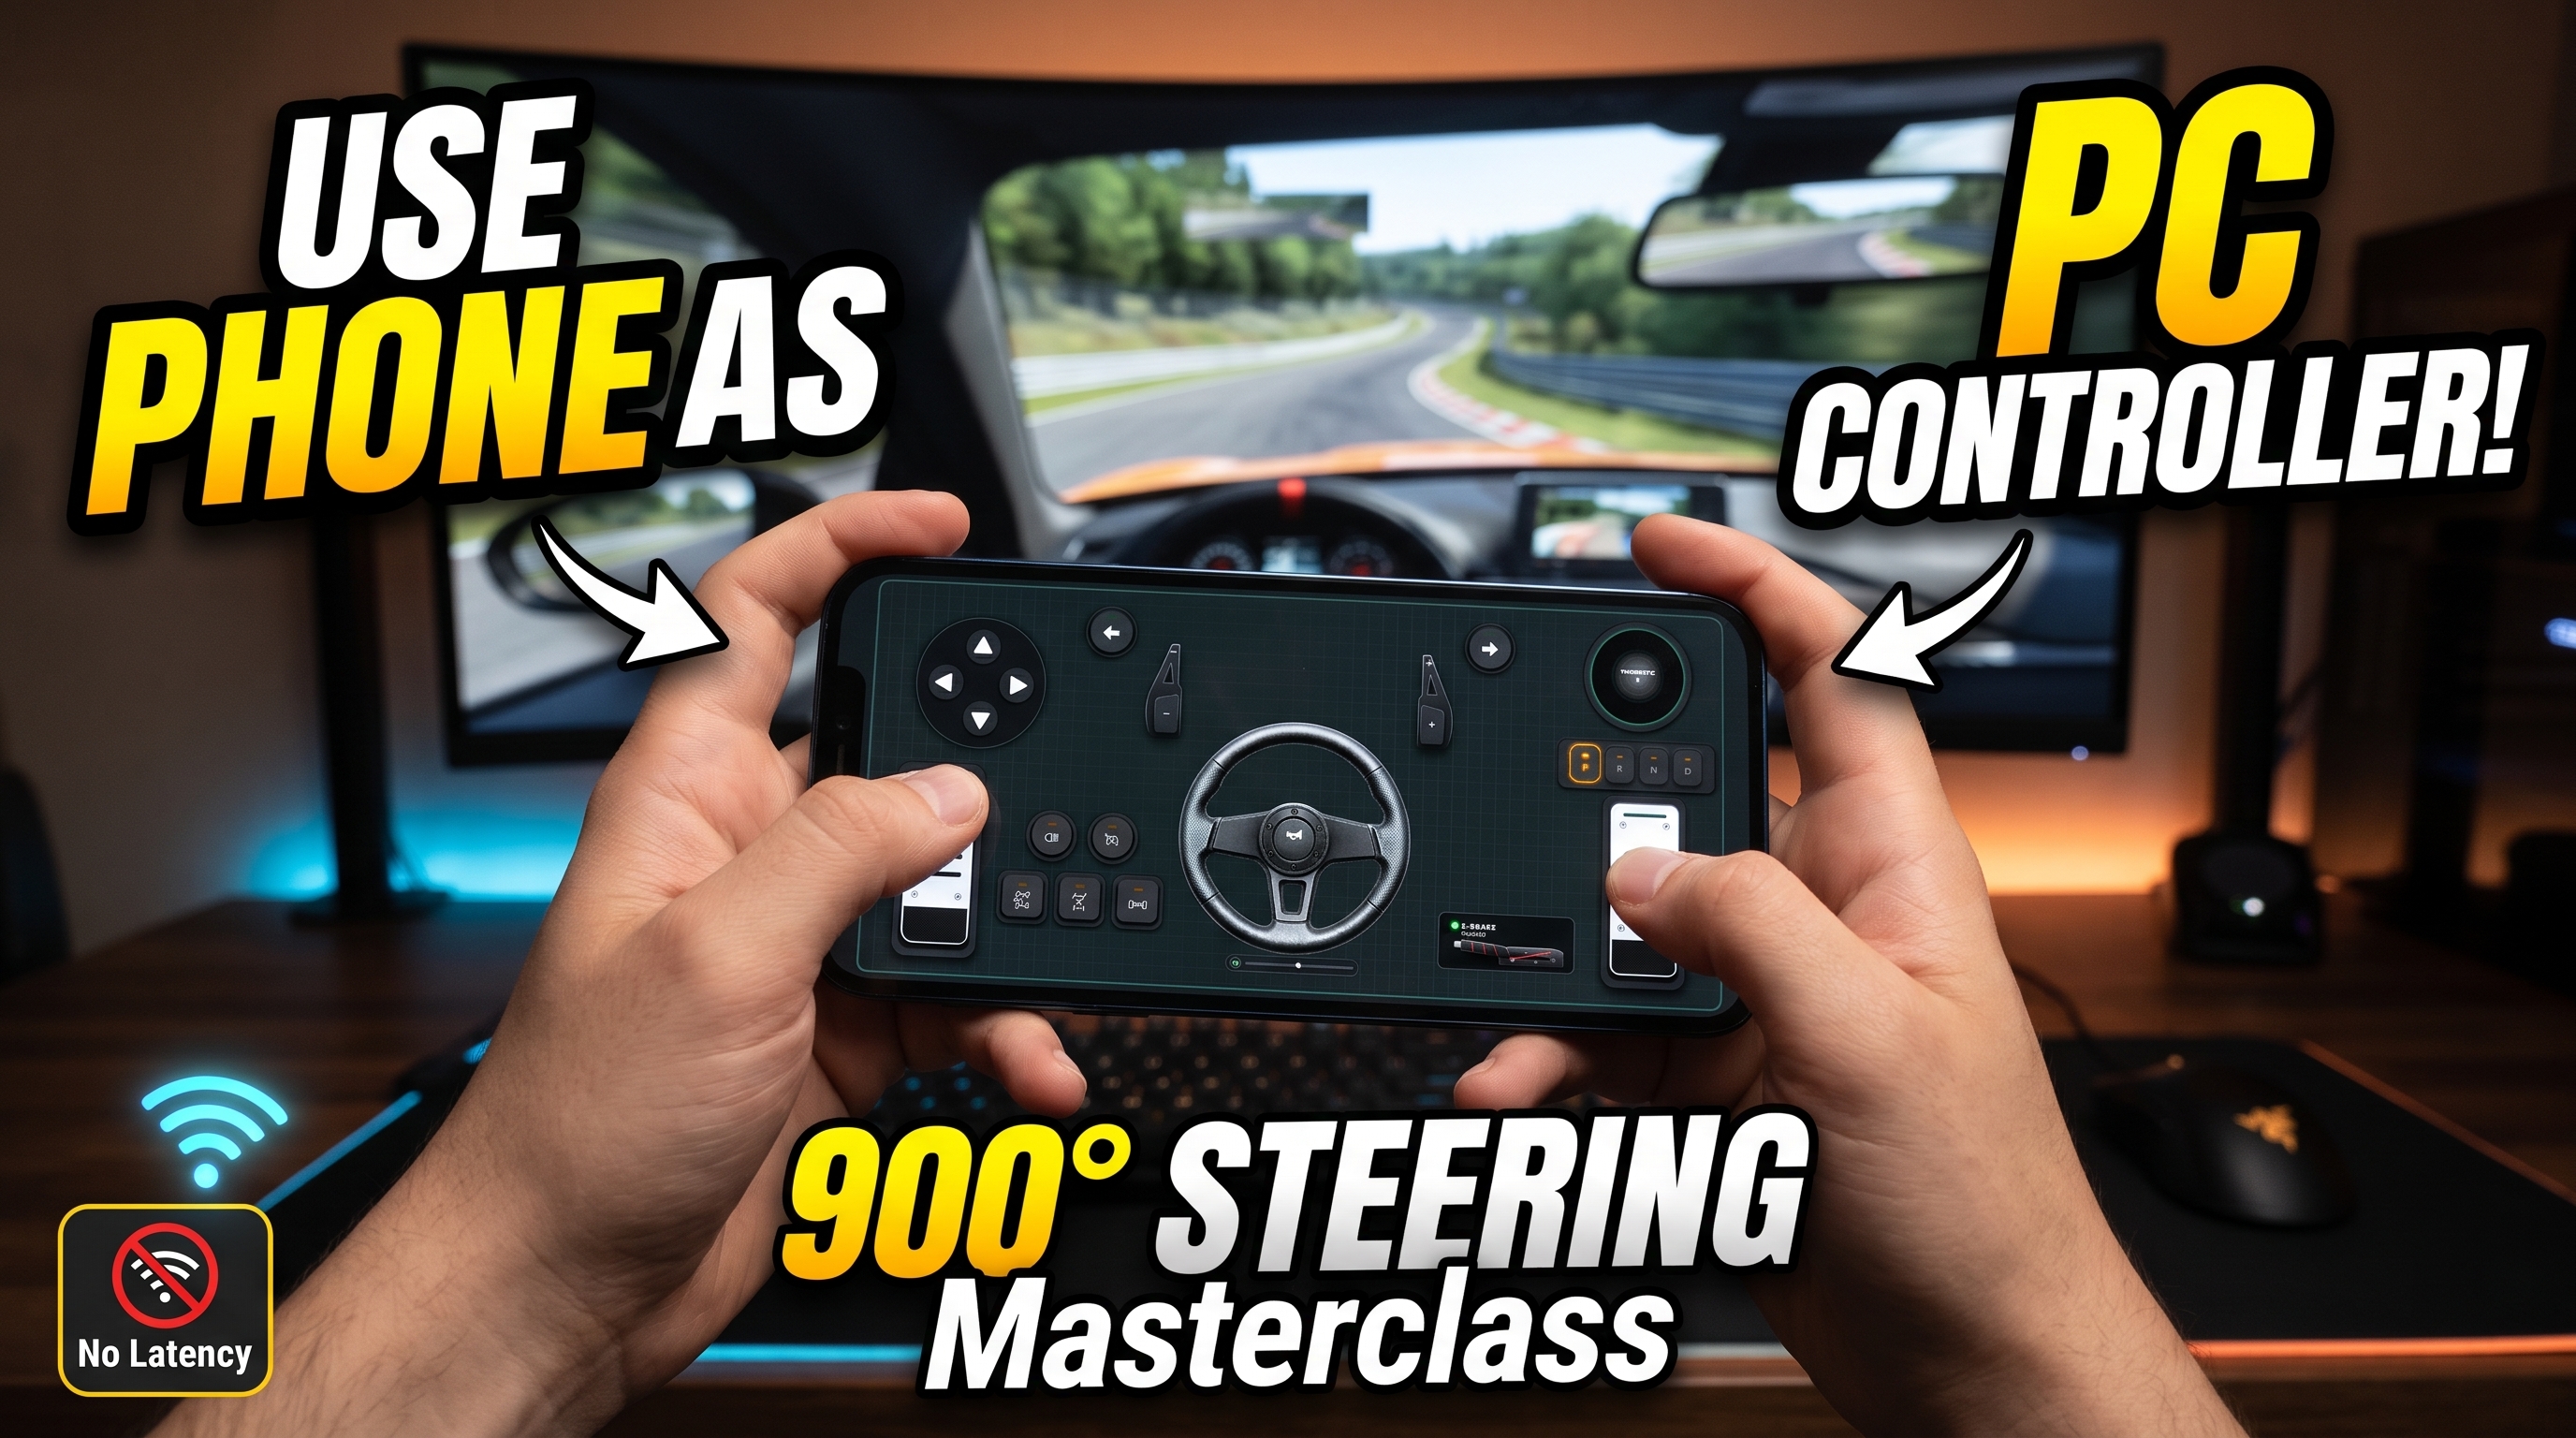

Um eine Telemetriereaktionszeit von unter 10 ms von einem mobilen Gyroskop direkt in eine Physik-Engine zu liefern, muss der rohe Datendurchsatz mit einer präzisen Sensorfilterung in Einklang gebracht werden. Wenn du dein mobiles Gerät so konfigurierst, dass es die Lücke zwischen Touchscreen-Hardware und einem Windows-Desktop schließt, setzt du im Grunde eine hochfrequente Trägheitsmesseinheit (IMU) direkt auf deinen Schreibtisch. Für Enthusiasten, die ein immersives Rennerlebnis oder einen vielseitigen Gamepad-Ersatz suchen, ohne teure proprietäre Hardware zu kaufen, verändert das Erlernen der Umwandlung deines Smartphones in einen PC-Gamecontroller das gesamte Paradigma der Budget-Simulation. Durch die Kopplung der RojX Mobile-App mit dem kostenlosen RojX Windows Host emuliert dein iOS- oder Android-Gerät sofort einen nativen Microsoft Xbox 360-Controller und schaltet gleichzeitig bis zu 900 Grad virtuelle Lenkradrotation frei.
#USB-Tethering vs. 5GHz Wi-Fi: Beseitigung von Input-Lag
Netzwerk-Jitter ist der größte Feind präzisen Lenkens. Der Betrieb eines virtuellen Lenkrads über ein überlastetes 2.4-GHz-Heim-WLAN führt zu Paketwarteschlangenverzögerungen, die die Latenz über 30 ms steigen lassen, was zu trägem Gegenlenken und frustrierenden Auto-Oszillationen führt.
Um eine echte Hardware-Leistung (3 ms - 8 ms Reaktionszeit) zu erreichen, wähle eine von zwei primären Verbindungstopologien:
- Direktes USB-Tethering: Verbinde dein Smartphone über ein High-Speed-USB-Datenkabel mit deinem PC. Aktiviere USB-Tethering in den Einstellungen deines mobilen Netzwerks. Dadurch werden drahtlose Interferenzen vollständig umgangen und UDP-Pakete über einen dedizierten, kabelgebundenen Tunnel mit hoher Baudrate geleitet.
- Isoliertes 5GHz Wi-Fi Subnetz: Wenn kabellose Freiheit zwingend erforderlich ist, stelle sicher, dass dein PC über Ethernet fest mit deinem Router verbunden ist und dein Telefon ausschließlich mit einem dedizierten 5-GHz-WLAN-Kanal verbunden ist (vorzugsweise 80 MHz Kanalbreite ohne DFS-Kanalwechsel).
Einmal verbunden, nutzt der RojX Windows Host den ViGEmBus Kernel-Level Virtual Bus Driver, um deine mobilen Eingaben Windows 10 und Windows 11 als echten Hardware-Gamepad zu präsentieren, wodurch jeglicher Middleware-Wrapper-Overhead umgangen wird.
⚠️ WICHTIG: Windows Defender oder Firewalls von Drittanbietern blockieren häufig eingehenden UDP-Verkehr beim ersten Booten. Stelle sicher, dass du den RojX Windows Host durch deine privaten Firewall-Einstellungen lässt und UDP-Ports, die für das Telemetrie-Streaming verwendet werden, ausdrücklich erlaubst.
#Kalibrierung der 900-Grad-Gyroskop-Linearität für präzise Kurvenfahrt
Rohdaten des Gyroskops sind von Natur aus rauschbehaftet. Ohne ordnungsgemäße mathematische Kurvenmanipulation fühlt sich das Neigen deines Telefons entweder unglaublich zuckend oder wie das Steuern eines Bootes an. Um den schweren, progressiven Widerstand eines physischen Direct-Drive-Lenkrads nachzubilden, musst du drei verschiedene Telemetrieparameter im RojX-Host-Dienstprogramm konfigurieren:
- Null-Deadzone-Gyroskop-Empfindlichkeit: Stelle eine anfängliche Deadzone von 1.5% bis 2% ein, um mikroskopische Handzittrigkeiten beim Halten des Telefons auf langen Autobahnabschnitten abzufangen.
- Nichtlineare Reaktionskurven: Wende einen Nichtlinearitätskoeffizienten von 1.25 bis 1.45 an. Dies flacht die Empfindlichkeitskurve in der Nähe der Mittelachse für Mikrokorrekturen ab und skaliert gleichzeitig die Rotationsleistung exponentiell hoch, wenn du dich dem Volleinschlag näherst.
- Auto-Zentrierungs-Federphysik: Emulieren die Rückstellkräfte der mechanischen Lenkung durch Aktivierung der Software-Zentrierfeder. Dies schnellt den virtuellen Controller auf Null zurück, wenn die Telemetrieeingaben auf neutral abfallen.
Gyroskop-Lenkungsempfindlichkeit & Kurven-Presets
| Fahrstil | Lenkbereich | Empfindlichkeit % | Nichtlinearität | Zentrierfederstärke |
|---|---|---|---|---|
| Arcade Street Racing | 360° | 110% | 1.00 (Linear) | Niedrig (30%) |
| Sim Racing (GT3 / Strecke) | 540° | 90% | 1.25 (Progressiv) | Mittel (60%) |
| Schwere LKW-Simulation | 900° | 75% | 1.50 (Tiefe Kurve) | Hoch (85%) |
| Off-Road Rallye | 720° | 100% | 1.15 (Ausgeglichen) | Mittel-Niedrig (45%) |
Für Schwertransport-Titel wie Euro Truck Simulator 2 verwandelt das Einstellen deiner Rotationssperre auf volle 900 Grad das Fahrverhalten; konsultiere unsere ausführliche Euro Truck Simulator 2 Einrichtungsanleitung, um Multi-Template-Layouts nahtlos zuzuordnen.
💡 PRO-TIPP: Wenn du die Fahrzeugphysik in komplexen Sandboxes konfigurierst, beziehe dich auf unsere BeamNG.drive Physik- & Lenkungsanleitung, um Lenkgeschwindigkeitsbegrenzungen und Force-Feedback-Dämpfung für ultimativen Realismus fein abzustimmen.
#Integration von Touch-Pedalen und KI-Head-Tracking
Lenken ist nur die halbe Miete. Eine komplette Einrichtung erfordert ein proportionales Gas-, Brems- und Kupplungsmanagement. RojX löst dies, indem du anpassbare Touch-Schaltflächenzonen neben deiner Gyroskop-Telemetrie auf deinen Smartphone-Bildschirm legen kannst.
- Virtuelle Pedale: Teile dein Bildschirm-Layout auf, um die unteren Displaybereiche für gleitende Analogbalken oder druckempfindliche Touch-Zonen zu reservieren, die als Gas- und Bremspedal dienen.
- Multi-Template-Umschaltung: Wechsle im Handumdrehen zwischen einer Rennrad-Schnittstelle, einer Flugstick-Konfiguration und einem traditionellen Gamepad-Layout über den RojX Template-Manager.
- KI-Webcam-Head-Tracking: Verbinde dein mobiles Setup mit dem RojX KI Head-Tracking Setup, um deine In-Game-Cockpit-Kamerabewegung direkt an deine natürlichen Kopfrotationen zu knüpfen, wodurch teure Hardware-Tracker überflüssig werden.
#Behebung häufiger Verbindungs- und Drift-Probleme
Selbst robuste Software-Suiten stoßen auf Grenzfälle. Verwende diese Matrix, um unerwartetes Verhalten während des Renn-Setups zu diagnostizieren:
- Symptom: Das virtuelle Lenkrad driftet langsam zur Seite, während es flach liegt.
- Lösung: Eine Drift-Akkumulation des Gyroskops tritt aufgrund thermischer Mikro-Verschiebungen in der IMU des Telefons auf. Lege das Telefon flach auf deinen Schreibtisch und tippe im RojX-App-Dashboard auf „Gyro-Nullpunkt zurücksetzen“.
- Symptom: Windows erkennt den emulierten Xbox 360-Controller nicht.
- Lösung: Überprüfe, ob der ViGEmBus-Treiber korrekt auf deinem System installiert ist. Installiere das Host-Softwarepaket neu, wenn das virtuelle Busgerät im Windows-Geräte-Manager unter „Systemgeräte“ fehlt.
- Symptom: Hohes Ruckeln oder Framedrops während der Paketübertragung.
- Lösung: Deaktiviere Energiesparmodi sowohl auf deinem mobilen Betriebssystem als auch auf dem Windows-Netzwerkadapter, um das Parken von CPU-Kernen während der Telemetrieabfrage zu verhindern.
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.