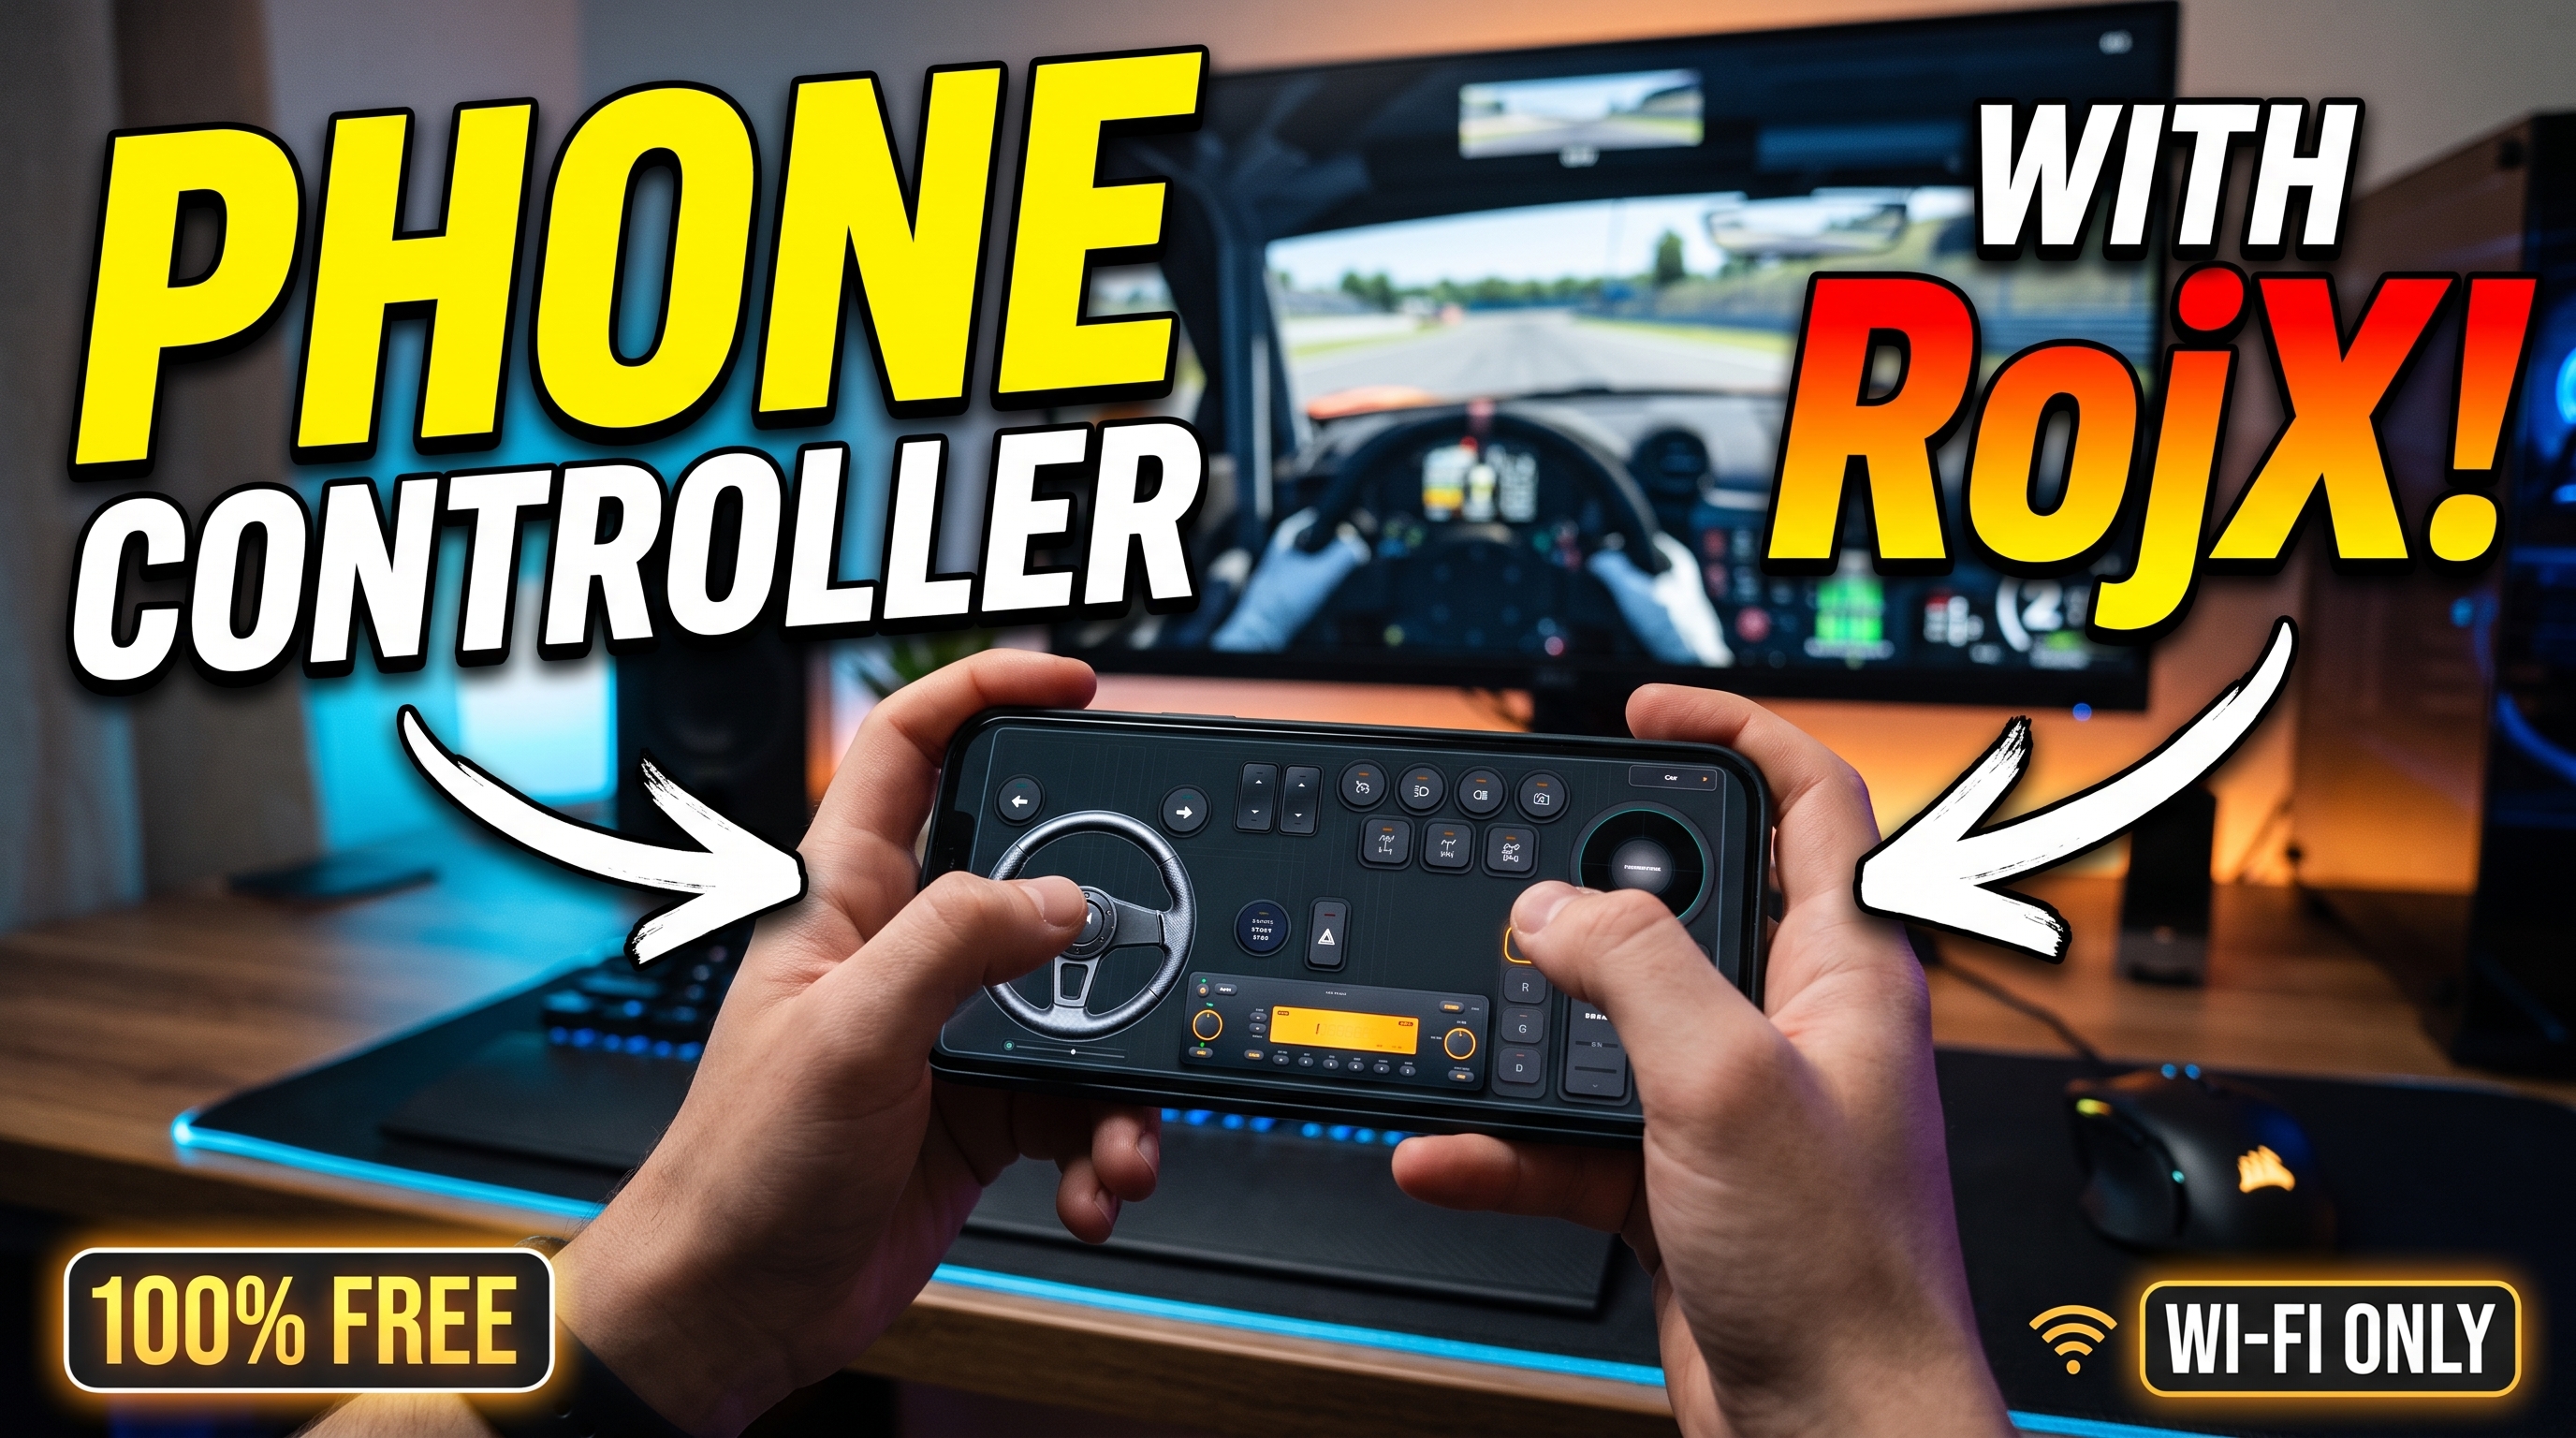

日常的なモバイルデバイスを高パフォーマンスな入力周辺機器に変換するには、ハードウェアセンサーの生データをカーネルレベルのバーチャルゲームパッドにブリッジする必要があります。精密なPCゲーミング(特に要求の厳しい物理演算エンジン)でスマホコントローラーを展開する場合、テレメトリーの遅延を最小限に抑え、入力カーブを調整することが極めて重要です。ハードウェアのジャイロスコープと加速度計は100Hzを超えるポーリング周波数で動作しますが、その生の回転データを認識可能な入力遅延なしでスムーズな900度のステアリングに変換するには、最適化されたネットワークストリーミングと高度なソフトウェア抽象化が求められます。
RojXは、高速なローカルUDPストリーミング(3ms〜8msという驚異的な低遅延で動作)またはダイレクトUSBテザリングをViGEmBusドライバーと組み合わせることでこれを実現します。このセットアップにより、Windows 10および11はモバイルデバイスをネイティブのMicrosoft Xbox 360コントローラーとして認識します。『BeamNG.driveの物理演算&ステアリングガイド』でテクニカルなヒルクライムを攻略する場合でも、Euro Truck Simulator 2のセットアップガイドで詳細に説明されている重い荷物を管理する場合でも、キャリブレーションパイプラインをマスターすることで、ハンドヘルドデバイスが本格的なフォースフィードバックエミュレーションを備えたバーチャルホイールへと変貌します。
#ゼロ遅延接続の確立:USB vs 5GHz Wi-Fi
感度カーブに踏み込む前に、モバイルオペレーティングシステムと無料のRojX Windowsホストのダウンロードの間に妥協のないデータパイプラインを確保する必要があります。ワイヤレスパケットのジッターは、ステアリングの直線性の滑らかさにおける最大の敵です。
- ネットワーク帯域幅の分離: ワイヤレスで操作する場合は、PCをイーサネットで接続し、スマートフォンは5GHz帯のWi-Fiのみに接続してください。電子レンジの干渉やBluetoothパケットの衝突がマイクロスタッターを引き起こす混雑した2.4GHzチャンネルは避けてください。
- ダイレクトUSBテザリング: 競技用シムレーシングでは、AndroidまたはiOSデバイスでUSBテザリングを有効にします。これにより、ルーターの無線遅延が完全にバイパスされ、直接高速シリアルインターフェイス経由でパケットデータがルーティングされます。
- ファイヤーウォールとポートの設定: Windows Defenderまたはサードパーティ製アンチウイルススイートが、ローカルUDPポートを通じたRojXホストの通信を許可していることを確認してください。ポートがブロックされていると、接続はフォールバックのTCPプロトコルになり、許容しきい値を超えて遅延が急増します。
⚠️ 重要: モバイルアプリを起動した直後、必ず完全に平らで安定した表面でジャイロスコープをキャリブレーションしてください。初期化中にスマホを手に持ったままでいると、基準となるゼロ点が永久に狂ってしまい、ステアリングが常に引っ張られる原因となります。
#正確なコーナリングのための900度ジャイロ線形性のキャリブレーション
生のカプラ1:1のジャイロマッピングでは、スマートフォンでのプレイは事実上不可能です。手首を90度以上回すと、バーチャルカーがコントロールを失ってスピンしてしまいます。現実的な900度のステアリングロックを実現するには、高速巡航時は中央の入力を緩慢に安定させ、45度を超えて回転させたときは素早いロック・トゥ・ロックの回転を可能にする非線形応答カーブ(指数関数カーブ)を実装する必要があります。
- デッドゾーンの調整: 1%から3%の間でハードウェアデッドゾーンを設定し、手の自然な震えによる微小なジッターを排除します。
- 非線形係数: カーブ倍率を1.25〜1.75の間で設定します。これにより、高速安定性のために軸の中央が圧縮され、ヘアピンカーブのために外側のエッジが拡大されます。
- 自動センタリングバネの物理演算: ソフトウェアによるセンター復帰バネシミュレーションを有効にして、実車のステアリングコラムの機械式キャスターとセルフアライニングトルクを模倣します。
ジャイロステアリングの感度とカーブプリセット
| 運転スタイル | ステアリング範囲 | 感度 % | 非線形性 | センタースプリング強度 |
|---|---|---|---|---|
| シムレーシング / GTトラック | 540° | 65% | 1.45 | 高 (85%) |
| トラッキング / シミュレーション | 900° | 40% | 1.75 | 中 (60%) |
| アーケード / ストリートレーシング | 360° | 85% | 1.10 | 低 (30%) |
| ラリー / オフロード | 720° | 75% | 1.55 | ダイナミック (75%) |
#Xbox 360コントローラーのバインディングとタッチペダルの設定
RojXはViGEmBusドライバーを活用しているため、ゲームはスマホを本物のMicrosoft製ゲームパッドのように扱います。ただし、タッチインターフェイスには触覚フィードバックがないため、タイムアタックで競うためにはレイアウトの人間工学が極めて重要です。
- バーチャルペダルの配置: アクセルペダルとブレーキペダルをスマホ画面の右下と左隅に配置します。アプリが結合されたデジタル入力ではなく、独立したアナログトリガー(
左トリガーと右トリガー)を送信するように、軸の分割マッピングを使用してください。 - クラッチとサイドブレーキのカスタマイズ: マニュアルクラッチ操作やサイドブレーキターン用の二次タッチボタンをオーバーレイし、親指の届く半径に合わせてボタンのサイズを拡大縮小します。
- マルチテンプレートの切り替え: RojXモバイルコンパニオン内で個別のプロファイルを作成します。コクピットカメラの視点移動用に専用のレイアウトを使い、迅速なサイドブレーキアクセスが必要なドリフト設定には別のレイアウトを、スマホをPCゲームパッドに変える場合はクリーンな設定を使用します。
💡 プロのコツ: PCのウェブカメラを利用したAIヘッドトラッキングのセットアップとスマホのジャイロステアリングを組み合わせましょう。物理的に頭をコーナーのエイペックス(頂点)に向けると、ゲーム内の視野(FOV)がダイナミックに変化し、フラットスクリーンモニターと本格的なVRへの没入感のギャップを埋めることができます。
#よくあるトラブルシューティング
最適なハードウェア構成であっても、わずかな環境干渉によってテレメトリーの流れが一時的に乱れることがあります。この診断マトリックスを使用して、接続やセンサーのドリフトの問題を即座に解決してください:
- 症状:激しいステアリングの遅延または入力のフリーズ
- 原因: Wi-Fiチャンネルの混雑、またはモバイル側でのバックグラウンドの省電力スロットリング。
- 対処法: RojXモバイルアプリのバッテリー最適化を無効にし、専用の5GHzチャンネルまたはUSBテザリングに切り替えます。
- 症状:車両が常にどちらか片側に引っ張られる
- 原因: ジャイロスコープのキャリブレーションのずれ、または起動時の不均一な置き場所の表面。
- 対処法: デバイスを水平なテーブルの上に置き直し、クイック再キャリブレーションのマクロボタンをタップします。
- 症状:ゲームがステアリング入力を認識しない
- 原因: Windowsのアップデート後にViGEmBusドライバーが欠落しているか破損している。
- 対処法: rojx.ioから最新のRojXホストパッケージを再インストールし、バーチャルコントローラーバスドライバーを強制修復します。
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.