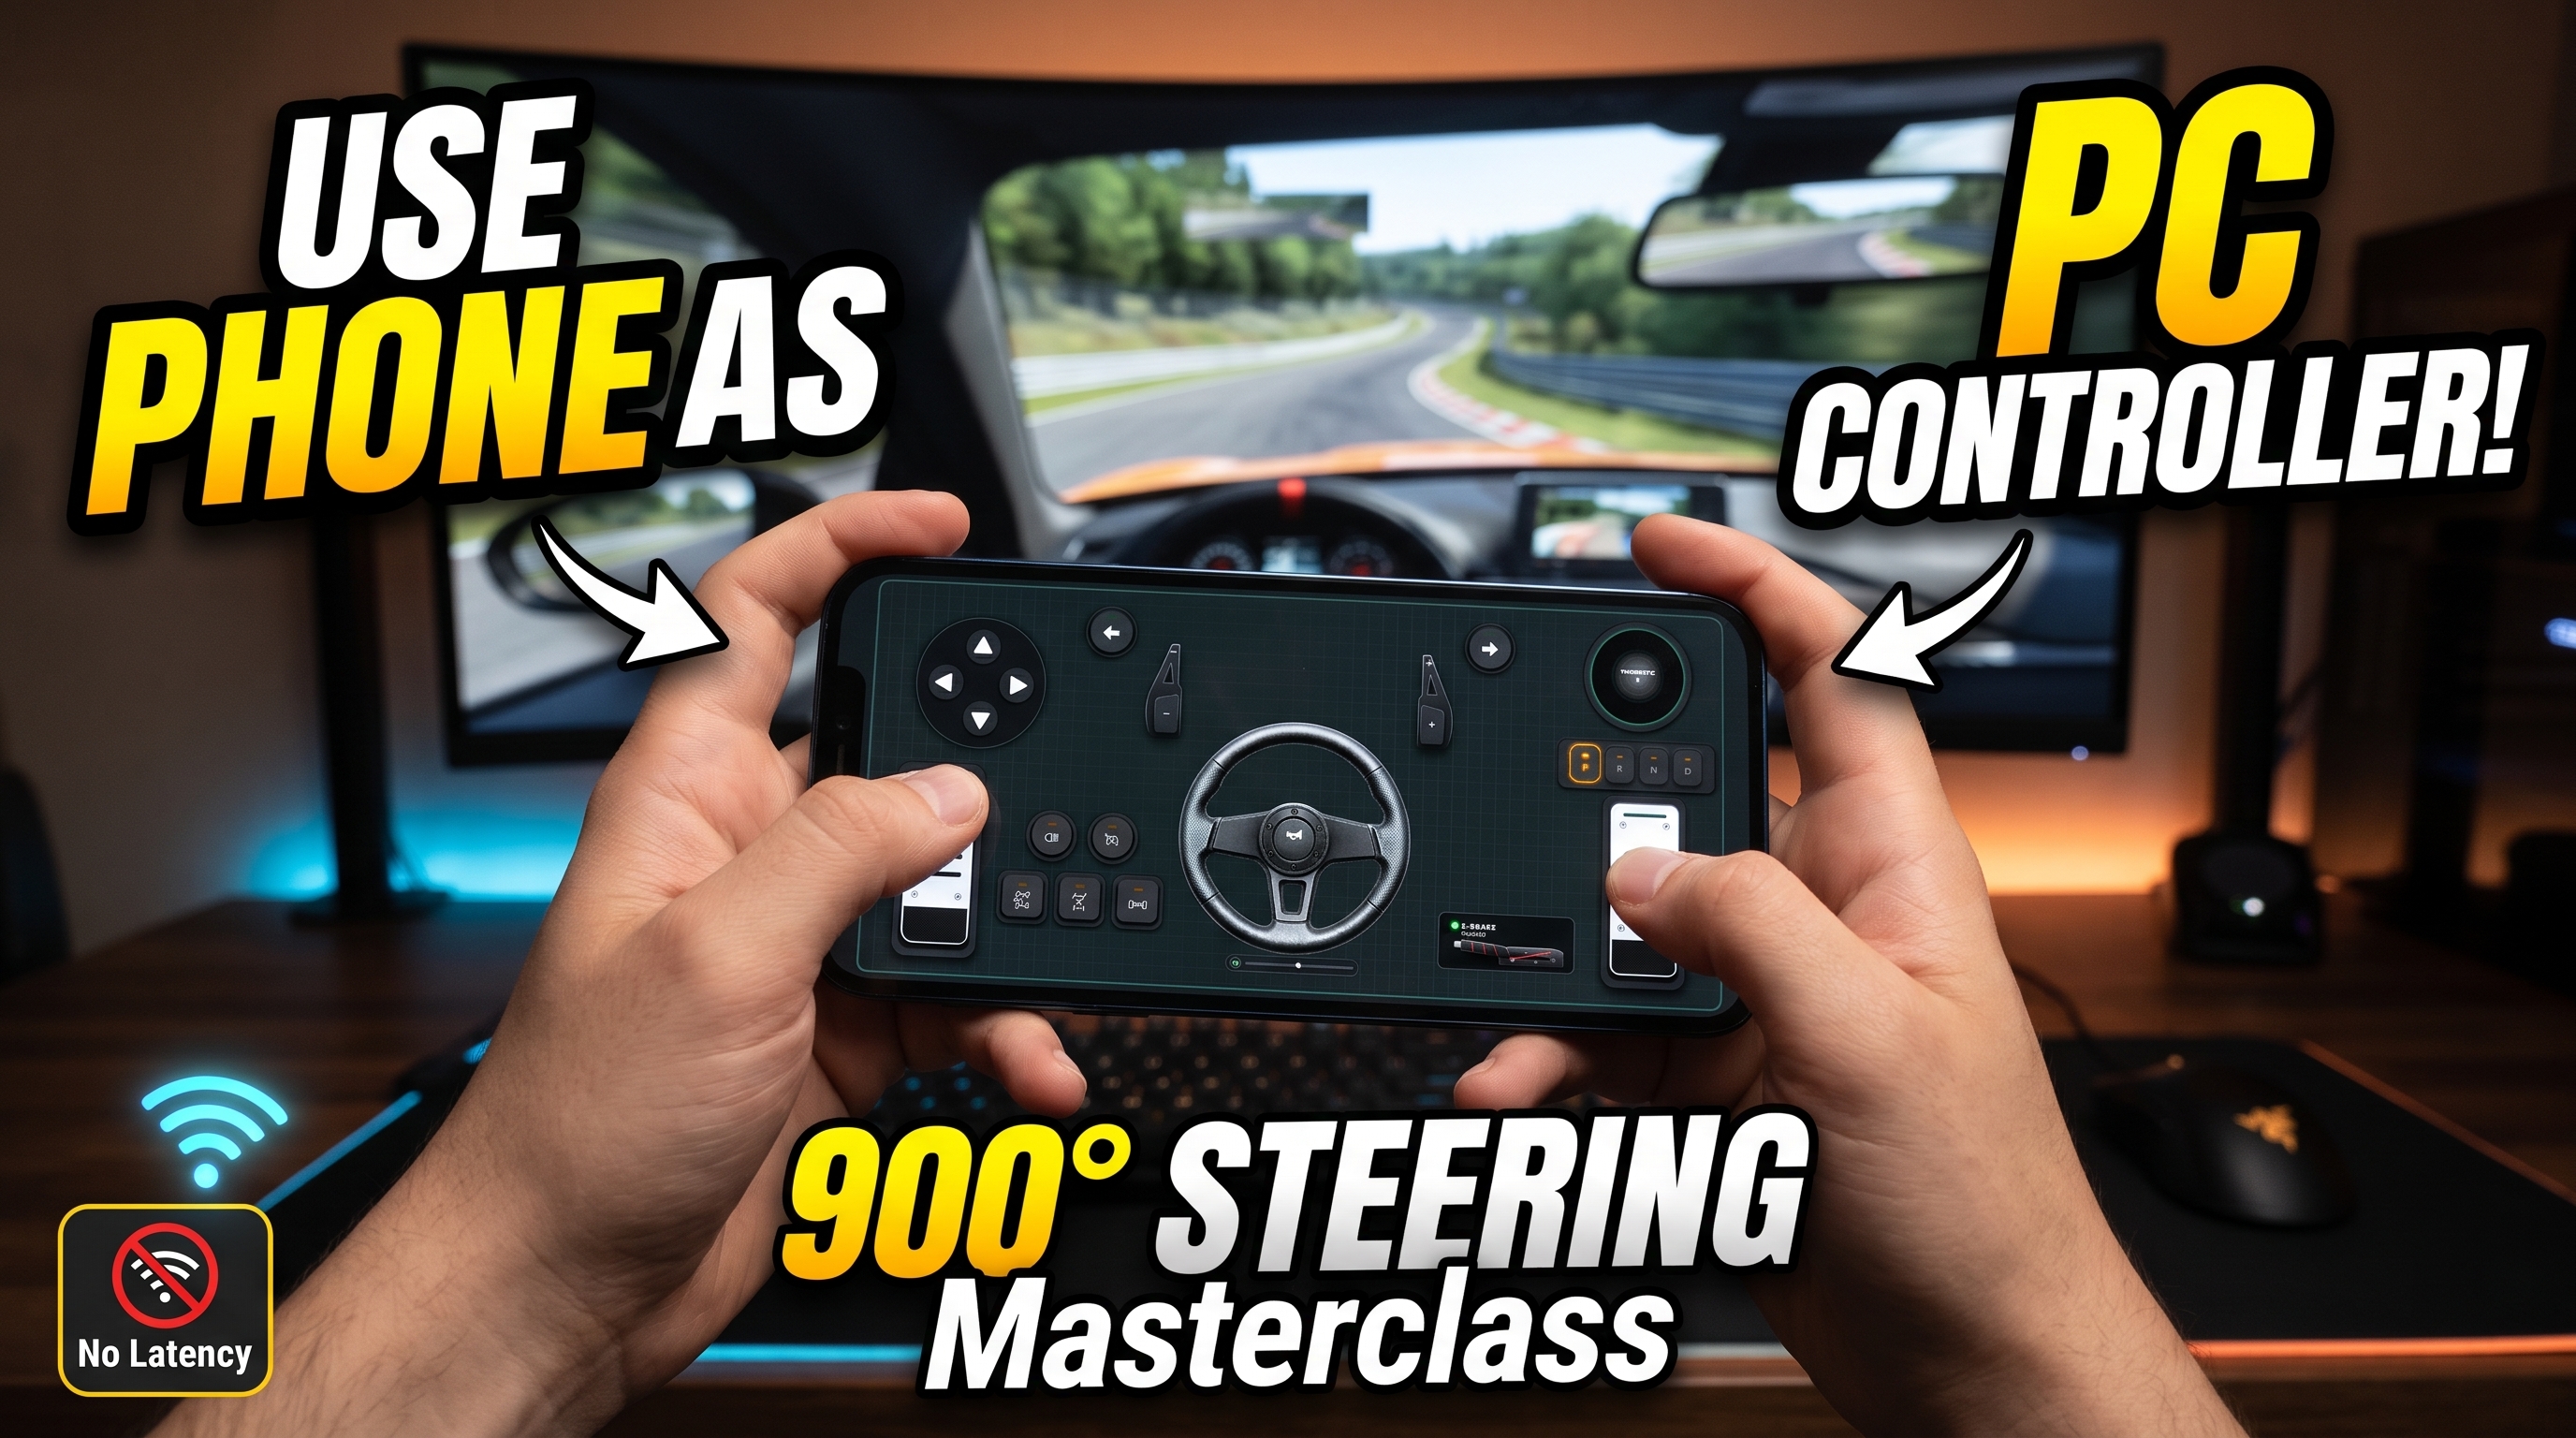

Ofereix una resposta de telemetria inferior a 10 ms des d'un giroscopi mòbil directament a un motor de físiques requerix equilibrar el rendiment de paquets en brut amb un filtratge precís dels sensors. Quan configures el teu dispositiu mòbil per connectar el maquinari de la pantalla tàctil i un escriptori Windows, estàs desplegant essencialment una Unitat de Mesura Inercial (IMU) d'alta freqüència directament al teu escriptori. Per als entusiastes que busquen una experiència de conducció immersiva o un substitut de comandament versàtil sense comprar maquinari propietari car, aprendre a convertir el teu telèfon en un comandament de jocs per a PC canvia tot el paradigma de la simulació econòmica. En combinar l'aplicació mòbil RojX amb el RojX Windows Host gratuït, el teu dispositiu iOS o Android emula instantàniament un comandament natiu de Microsoft Xbox 360 alhora que desbloqueja fins a 900 graus de rotació del volant virtual.
#Tethering USB vs. Wi-Fi de 5 GHz: Eliminació del retard d'entrada
El «jitter» de xarxa és l'enemic principal de la direcció de precisió. Utilitzar un volant virtual en una xarxa Wi-Fi domèstica de 2,4 GHz congestionada introdueix retards en la cua de paquets que empenyen la latència per sobre dels 30 ms, la qual cosa resulta en una contra-direcció lenta i oscil·lacions frustrants del cotxe.
Per aconseguir un rendiment real de grau de maquinari (temps de resposta de 3 ms a 8 ms), tria una de les dues topologies de connexió principals:
- Tethering USB directe: Connecta el teu telèfon intel·ligent al teu PC mitjançant un cable de dades USB d'alta velocitat. Habilita el Tethering USB a la configuració de la xarxa mòbil. Això evita completament la interferència sense fil, enrutant paquets UDP a través d'un túnel cablejat dedicat i d'alta velocitat de transmissió (baud).
- Subxarxa Wi-Fi de 5 GHz aïllada: Si la llibertat sense fil és obligatòria, assegura't que el teu PC estigui connectat per cable al teu router mitjançant Ethernet, i que el teu telèfon estigui bloquejat exclusivament a un canal Wi-Fi de 5 GHz dedicat (preferiblement amb una amplada de canal de 80 MHz sense salts de canal DFS).
Un cop connectat, l'amfitrió de RojX per a Windows aprofita el controlador de bus virtual a nivell de nucli ViGEmBus per presentar les teves entrades mòbils a Windows 10 i Windows 11 com un comandament de maquinari genuí, evitant qualsevol sobrecàrrega de l'intermediari.
⚠️ IMPORTANT: Windows Defender o els tallafocs de tercers sovint bloquegen el trànsit UDP d'entrada en la primera arrencada. Assegura't de permetre que l'amfitrió de RojX per a Windows passi a través de la configuració del teu tallafoc privat, permetent explícitament els ports UDP utilitzats per a la transmissió de telemetria.
#Calibratge de la linealitat del giroscopi de 900 graus per a un revolt precís
Les dades brutes del giroscopi són inherentment sorolloses. Sense una manipulació adequada de la corba matemàtica, inclinar el telèfon sembla impossibles de sacsejar o com conduir un vaixell. Per replicar la resistència pesada i progressiva d'un volant Direct Drive físic, heu de configurar tres paràmetres de telemetria diferents dins de la utilitat de l'amfitrió RojX:
- Sensibilitat del giroscopi amb zona morta zero: Establiu una zona morta inicial de l'1,5% al 2% per absorbir tremolors menudes de les mans quan manteniu el telèfon recte en trams llargs d'autopista.
- Corbes de resposta no lineal: Apliqueu un coeficient de no linealitat d'1,25 a 1,45. Això aplaneix la corba de sensibilitat a prop de l'eix central per a micro-correccions mentre escala exponencialment la sortida de rotació a mesura que us acosteu al bloqueig complet.
- Física de retorn al centre automàtic: Emuleu les forces de retorn de la cremallera de direcció mecànica activant la ressort central de programari. Això fa que el comandament virtual torni a zero quan les entrades de telemetria baixen a neutre.
Sensibilitat de la direcció del giroscopi i preajustos de corbes
| Estil de conducció | Rang de direcció | Sensibilitat % | No linealitat | Força de la ressort central |
|---|---|---|---|---|
| Curses urbanes d'arcade | 360° | 110% | 1,00 (Lineal) | Baixa (30%) |
| Sim Racing (GT3 / Circuit) | 540° | 90% | 1,25 (Progressiva) | Mitjana (60%) |
| Simulació de camions pesants | 900° | 75% | 1,50 (Corba profunda) | Alta (85%) |
| Ral·li fora de pista | 720° | 100% | 1,15 (Equilibrada) | Mitjana-baixa (45%) |
Per a títols de transport pesat com Euro Truck Simulator 2, configurar el bloqueig de rotació a uns 900 graus complets transforma el perfil de maneig; consulteu la nostra Guia de configuració d'Euro Truck Simulator 2 per a RojX per assignar dissenys de múltiples plantilles sense problemes.
💡 CONSELL PRO: Quan configureu la física del vehicle en entorns complexos, consulteu la nostra Guia de físiques i direcció de BeamNG.drive per afinar els límits de velocitat de direcció i l'amortiment de la retroalimentació de força per aconseguir el màxim realisme.
#Integració de pedals tàctils i seguiment facial per IA
Conduir és només la meitat de la batalla. Una configuració completa requereix una gestió proporcional de l'accelerador, el fre i l'embragatge. RojX soluciona això permetent-vos superposar zones de botons tàctils personalitzables a la pantalla del vostre telèfon intel·ligent al costat de la vostra telemetria de giroscopi.
- Pedals virtuals: Dividiu la vostra disposició de pantalla per reservar els nivells inferiors de la pantalla per a barres lliscants analògiques o zones tàctils sensibles a la pressió que actuen com a pedals d'accelerador i fre.
- Canvi de múltiples plantilles: Canvieu a l'instant entre una interfície de volant de carreres, una configuració de palanca de control de vol i un disseny de comandament tradicional sobre la marxa utilitzant el gestor de plantilles de RojX.
- Seguiment del cap per càmera web amb IA: Combineu la vostra configuració mòbil amb la Configuració de seguiment facial per IA de RojX per vincular el moviment de la càmera de la cabina del vostre joc directament a les rotacions naturals del vostre cap, eliminant la necessitat de rastrejadors de maquinari cars.
#Resolució de problemes comuns de connexió i derives
Fins i tot les suites de programari robustes troben casos extrems. Utilitzeu aquesta matriu per diagnosticar un comportament inesperat durant la configuració de les carreres:
- Símptoma: El volant virtual deriva lentament cap a un costat mentre està pla.
- Solució: L'acumulació de biaix del giroscopi es produeix a causa de micro-canvis tèrmics a l'IMU del telèfon. Col·loqueu el telèfon pla sobre el vostre escriptori i toqueu 'Reset Gyro Zero' al tauler de control de l'aplicació RojX.
- Símptoma: Windows no reconeix el comandament emulat d'Xbox 360.
- Solució: Verifiqueu que el controlador ViGEmBus estigui instal·lat correctament al vostre sistema. Reinstal·leu el paquet de programari amfitrió si el dispositiu de bus virtual falta a l'Administrador de dispositius de Windows sota 'Dispositius del sistema'.
- Símptoma: Retards alts o caigudes de fotogrames durant la transmissió de paquets.
- Solució: Desactiveu els modes d'estalvi d'energia tant al vostre sistema operatiu mòbil com a l'adaptador de xarxa de Windows per evitar l'aparcament del nucli de la CPU durant el sondeig de telemetria.
Turn your smartphone into a virtual 900° steering wheel right now
No expensive $300 wheel hardware required. Play Forza, Euro Truck Simulator 2, BeamNG, and Assetto Corsa with butter-smooth gyro steering and zero lag over Wi-Fi.
Point your iPhone or Android camera to install.